6000 मीटर मिशन के लिए डीप-सी AUV निर्माता का चयन कैसे करें
News Details
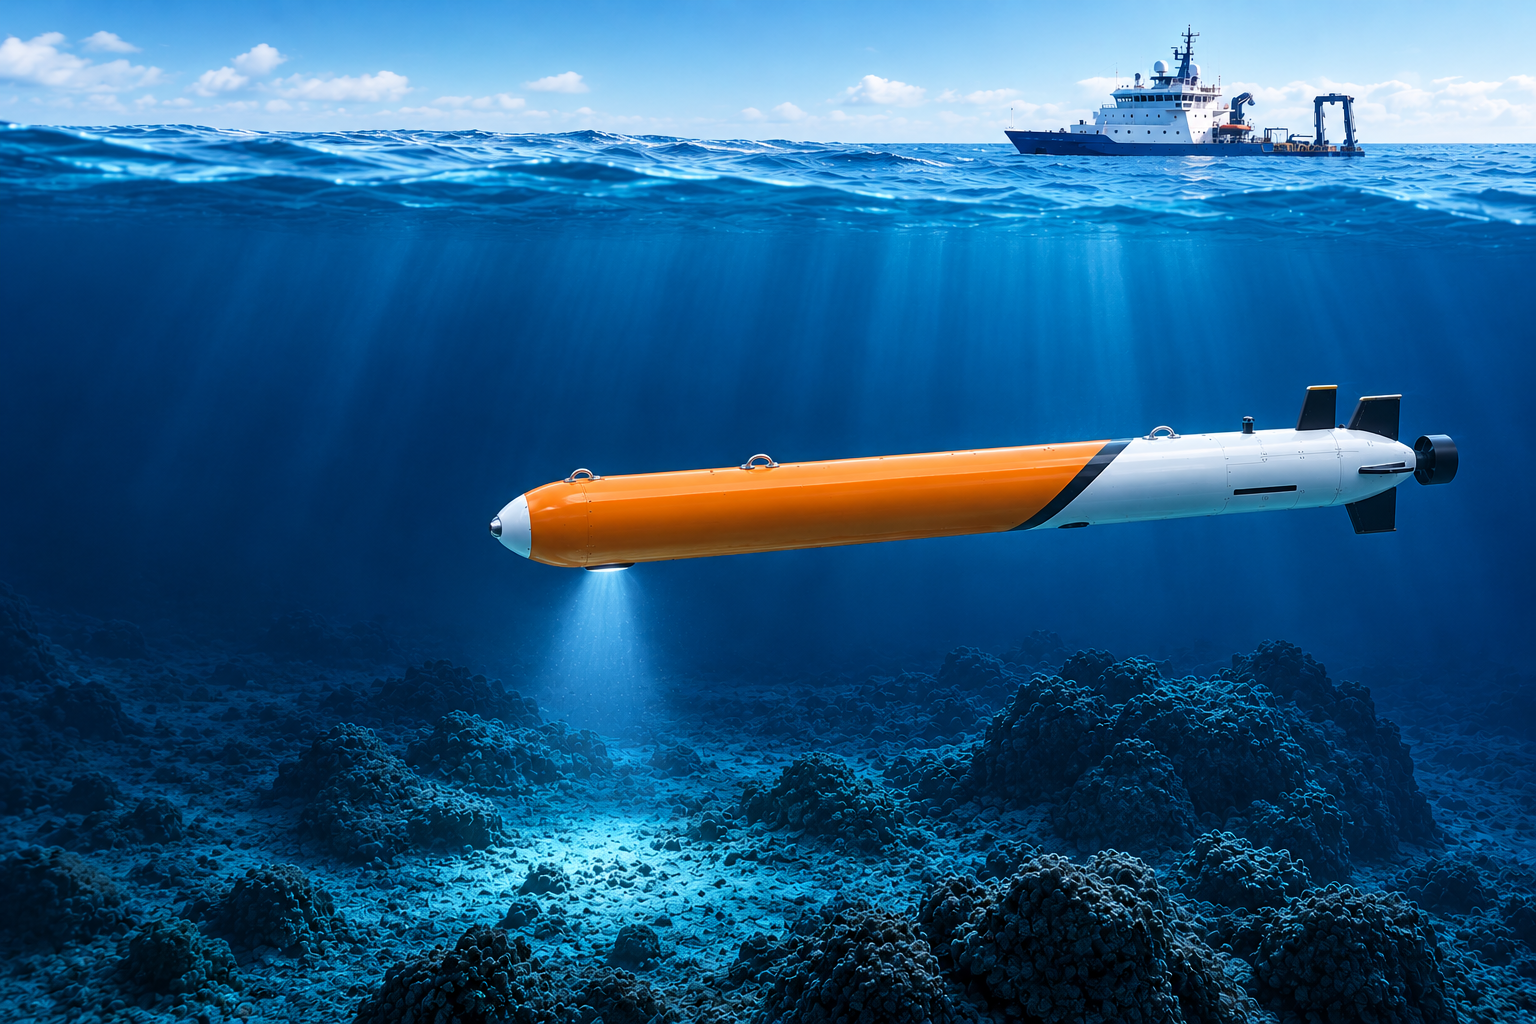
6000 मीटर का पानी के नीचे मिशन एक स्वायत्त पानी के नीचे वाहन पर एक विशिष्ट समुद्री सर्वेक्षण की तुलना में बहुत अधिक मांगें रखता है। इस गहराई पर, दबाव, नेविगेशन, संचार, शक्ति और सिस्टम विश्वसनीयता सभी महत्वपूर्ण हो जाती हैं।
इसलिए, एक गहरे समुद्र के AUV निर्माता का चयन केवल वाहन के आकार या विज्ञापित गहराई की तुलना करने के बारे में नहीं है। इसके बजाय, खरीदारों को पूरे सिस्टम को देखने की जरूरत है, जिसमें वाहन प्लेटफॉर्म, नेविगेशन सिस्टम, पेलोड एकीकरण, सॉफ्टवेयर, मिशन नियंत्रण और तकनीकी सहायता शामिल है।
अनुसंधान संस्थानों, समुद्री इंजीनियरिंग कंपनियों, समुद्र सर्वेक्षण टीमों और सरकारी परियोजनाओं के लिए, ये कारक मिशन की सुरक्षा और डेटा की गुणवत्ता को सीधे प्रभावित कर सकते हैं।
क्यों 6000 मीटर के मिशनों को विशेषीकृत AUV की आवश्यकता होती है
6000 मीटर पर, एक AUV एक चरम पानी के नीचे के वातावरण में काम करता है। दबाव उथली गहराई की तुलना में बहुत अधिक होता है, जबकि GPS सिग्नल उपलब्ध नहीं होते हैं और सतह के साथ सीधा संचार सीमित होता है।
नतीजतन, एक 6000 मीटर AUV को केवल दबाव-प्रतिरोधी संरचना से अधिक की आवश्यकता होती है। इसके लिए विश्वसनीय नेविगेशन, स्थिर प्रणोदन, कुशल शक्ति प्रबंधन और सटीक मिशन नियंत्रण भी आवश्यक है।
वाहन को विशिष्ट गहरे समुद्र के सर्वेक्षण के लिए आवश्यक सेंसर भी ले जाना चाहिए। मिशन के आधार पर, इनमें इमेजिंग, सोनार, नेविगेशन, पर्यावरणीय या अन्य वैज्ञानिक पेलोड शामिल हो सकते हैं।
यही कारण है कि गहरे समुद्र के AUV का मूल्यांकन एक एकीकृत सिस्टम के रूप में किया जाना चाहिए न कि एक एकल पानी के नीचे वाहन के रूप में।
वास्तविक गहराई रेटिंग की जांच करें
जांचने का पहला कारक वाहन की रेटेड ऑपरेटिंग गहराई है।
एक निर्माता एक सिस्टम को गहरे पानी के लिए उपयुक्त बता सकता है, लेकिन इसका मतलब यह नहीं है कि यह 6000 मीटर के मिशनों के लिए डिजाइन किया गया है। खरीदारों को रेटेड गहराई, ऑपरेटिंग स्थितियों, दबाव-संबंधी डिजाइन और परीक्षण मानकों की पुष्टि करनी चाहिए।
6000 मीटर की परियोजना के लिए, यह समझना भी उपयोगी है कि क्या वाहन विशेष रूप से गहरे समुद्र के संचालन के लिए डिजाइन किया गया है या केवल एक उथले प्लेटफॉर्म से संशोधित किया गया है।
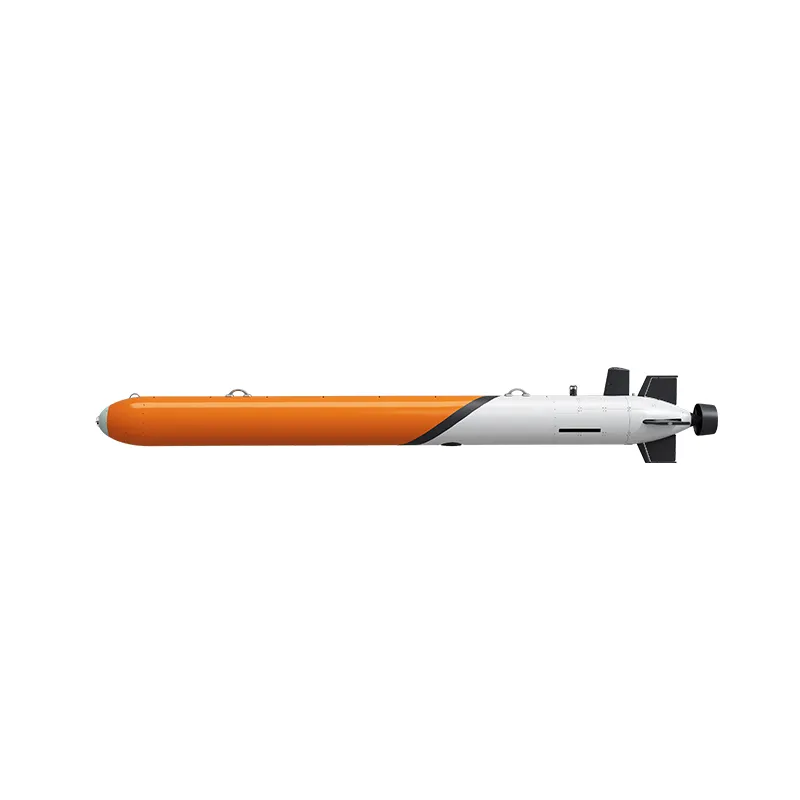
PALEGIX का AUV-600 एक बड़ा स्वायत्त पानी के नीचे वाहन है जिसमें 6000 मीटर की गहराई क्षमता है। यह गहरे समुद्र की खोज, समुद्री इंजीनियरिंग सर्वेक्षण और वैज्ञानिक अनुसंधान के लिए डिजाइन किया गया है।
वाहन का पूरे सिस्टम के रूप में मूल्यांकन करें
गहराई महत्वपूर्ण है, लेकिन यह चयन प्रक्रिया का केवल एक हिस्सा है।
एक सक्षम बड़ा स्वायत्त पानी के नीचे वाहन को कई सिस्टमों को संयोजित करना चाहिए जो विश्वसनीय रूप से एक साथ काम करते हैं।
मुख्य क्षेत्रों में शामिल हैं:
-
दबाव-प्रतिरोधी वाहन संरचना
-
प्रणोदन और नियंत्रण सिस्टम
-
नेविगेशन और स्थिति निर्धारण
-
बैटरी और शक्ति प्रबंधन
-
मिशन योजना सॉफ्टवेयर
-
संचार और डेटा सिस्टम
-
सेंसर और पेलोड एकीकरण
-
स्वायत्त संचालन
-
डेटा भंडारण और पुनर्प्राप्ति
एक मजबूत निर्माता इन सिस्टमों को पूरे मिशन के दौरान कैसे एक साथ काम करते हैं, यह समझा सकता है।
यह लंबी दूरी या गहरे पानी के संचालन के लिए विशेष रूप से महत्वपूर्ण है, जहां वाहन को पुनर्प्राप्त करना मुश्किल और महंगा हो सकता है।
नेविगेशन और स्वायत्त नियंत्रण को देखें
नेविगेशन किसी भी गहरे समुद्र के AUV के सबसे महत्वपूर्ण हिस्सों में से एक है।
क्योंकि GPS का सामान्य रूप से पानी के नीचे उपयोग नहीं किया जा सकता है, वाहन को अन्य नेविगेशन तरीकों पर निर्भर रहना चाहिए। मिशन के आधार पर, एक AUV जड़त्वीय नेविगेशन, ध्वनिक स्थिति निर्धारण, गहराई की जानकारी और अन्य सेंसरों का उपयोग कर सकता है।
हालांकि, नेविगेशन केवल यह जानने के बारे में नहीं है कि वाहन कहां है। सिस्टम को AUV को अपने नियोजित मार्ग का पालन करने और मिशन के दौरान परिवर्तनों का जवाब देने की भी अनुमति देनी चाहिए।
PALEGIX अपनी तकनीकी क्षमताओं में स्वायत्त नेविगेशन और SLAM सिस्टम को सूचीबद्ध करता है। यह मल्टी-AUV सहयोगी सर्वेक्षण और स्वार्म नियंत्रण सिस्टम भी विकसित करता है, जो अधिक उन्नत पानी के नीचे सर्वेक्षण कार्यों का समर्थन कर सकता है।
इसलिए, निर्माताओं की तुलना करते समय, पूछें कि उनका नेविगेशन सिस्टम आपके सर्वेक्षण क्षेत्र की वास्तविक स्थितियों में कैसा प्रदर्शन करता है।
पेलोड क्षमता और एकीकरण पर विचार करें
AUV मिशन अक्सर उस डेटा के चारों ओर बनाए जाते हैं जिसे वाहन एकत्र करने की जरूरत होती है।
उदाहरण के लिए, समुद्री तल के मैपिंग मिशन को सोनार उपकरण की आवश्यकता हो सकती है, जबकि एक वैज्ञानिक परियोजना को कई पर्यावरणीय सेंसरों की आवश्यकता हो सकती है। एक निरीक्षण परियोजना को उच्च-रिजोल्यूशन इमेजिंग उपकरण की आवश्यकता हो सकती है।
इस कारण से, वाहन का चयन करने से पहले पेलोड एकीकरण पर विचार किया जाना चाहिए।
एक उपयुक्त 6000 मीटर AUV को आवश्यक उपकरण के लिए पर्याप्त स्थान, शक्ति, संचार इंटरफेस और माउंटिंग विकल्प प्रदान करना चाहिए।
मॉड्यूलर पेलोड एकीकरण वाहन को अधिक लचीला भी बना सकता है। हर मिशन के लिए पूरी तरह से अलग प्लेटफॉर्म खरीदने के बजाय, ऑपरेटर एक ही वाहन को विभिन्न सर्वेक्षण कार्यों के लिए कॉन्फ़िगर कर सकते हैं।
PALEGIX विशेष रूप से अपने AUV-600 को मॉड्यूलर पेलोड एकीकरण का समर्थन करने के रूप में वर्णित करता है।
स्थायित्व और शक्ति प्रबंधन की जांच करें
गहरे समुद्र का सर्वेक्षण पानी के नीचे लंबे समय तक की आवश्यकता हो सकती है। इसलिए, स्थायित्व एक अन्य प्रमुख कारक है।
आवश्यक वास्तविक स्थायित्व निम्नलिखित कारकों पर निर्भर करती है:
-
सर्वेक्षण दूरी
-
संचालन गति
-
सेंसर शक्ति खपत
-
मिशन गहराई
-
पानी की स्थितियां
-
नेविगेशन आवश्यकताएं
-
बैटरी क्षमता
एक बड़ी बैटरी स्वचालित रूप से बेहतर सिस्टम का मतलब नहीं है। कुशल प्रणोदन, शक्ति प्रबंधन, मिशन योजना और पेलोड नियंत्रण भी संचालन समय को प्रभावित करते हैं।
निर्माताओं की तुलना करते समय, केवल अधिकतम सैद्धांतिक स्थायित्व के बजाय यथार्थवादी मिशन डेटा मांगें।
मिशन योजना और सॉफ्टवेयर की समीक्षा करें
एक आधुनिक AUV केवल एक पानी के नीचे प्लेटफॉर्म से अधिक है। सॉफ्टवेयर मिशन योजना, नेविगेशन, डेटा प्रबंधन और वाहन नियंत्रण में प्रमुख भूमिका निभाता है।
6000 मीटर के मिशन से पहले, ऑपरेटरों को मार्ग, गहराई, सर्वेक्षण पैटर्न, संचालन सीमाएं और अन्य मिशन पैरामीटर परिभाषित करने की जरूरत होती है।
तैनाती के बाद, वाहन उच्च स्तर की स्वायत्तता के साथ इन निर्देशों को निष्पादित करने में सक्षम होना चाहिए।
PALEGIX के उत्पाद और तकनीकी पोर्टफोलियो में सॉफ्टवेयर सिस्टम, स्वायत्त नेविगेशन, पानी के नीचे लक्ष्य पहचान, डॉकिंग तकनीक और AI-संबंधित पानी के नीचे अनुप्रयोग शामिल हैं।
यह व्यापक सॉफ्टवेयर क्षमता तब महत्वपूर्ण हो सकती है जब किसी परियोजना को बुनियादी वे-पॉइंट नेविगेशन से अधिक की आवश्यकता होती है।
डेटा संग्रह और संचार के बारे में पूछें
संचार गहरे समुद्र के AUV मिशनों के लिए एक अन्य प्रमुख मुद्दा है।
एक पानी के नीचे वाहन लंबी दूरी पर सामान्य वायरलेस संचार पर निर्भर नहीं कर सकता है। इसलिए, अध


