ROV अक्सर पूछे जाने वाले प्रश्न: रिमोटली ऑपरेटेड अंडरवाटर व्हीकल्स
News Details
1. आरओवी (ROV) क्या है?
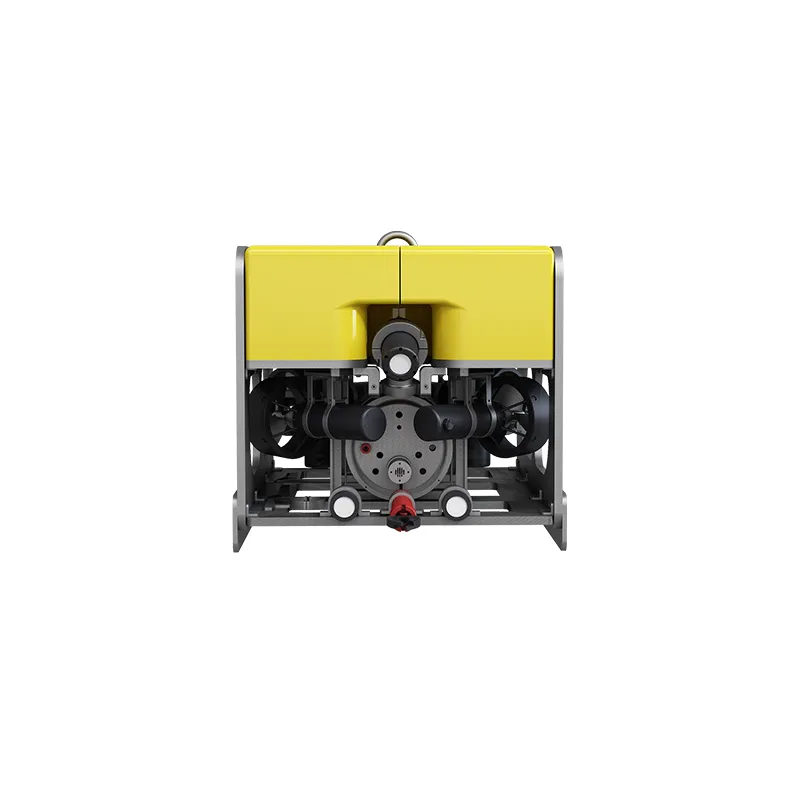
आरओवी (ROV), या रिमोटली ऑपरेटेड व्हीकल (Remotely Operated Vehicle), एक मानव रहित पानी के नीचे का वाहन है जिसे ऑपरेटर द्वारा सतह से नियंत्रित किया जाता है। यह टेदर (tether) के माध्यम से सतह के नियंत्रण केंद्र से जुड़ा होता है, जो संचार संकेतों और प्रणाली के आधार पर विद्युत शक्ति को वहन करता है।
कैमरों, लाइटों और अन्य मिशन-विशिष्ट उपकरणों से सुसज्जित, आरओवी (ROV) ऑपरेटरों को पानी में प्रवेश किए बिना पानी के नीचे का निरीक्षण और कार्य करने में मदद करता है।
2. आरओवी (ROV) और एयूवी (AUV) में क्या अंतर है?
आरओवी (ROV) आमतौर पर एक ऑपरेटर द्वारा टेदर (tether) के माध्यम से वास्तविक समय में नियंत्रित किया जाता है। यह उन कार्यों के लिए उपयुक्त है जिनमें लाइव वीडियो, निकट निरीक्षण या पानी के नीचे की वस्तुओं के साथ सीधी बातचीत की आवश्यकता होती है।
एयूवी (AUV), या ऑटोनोमस अंडरवाटर व्हीकल (Autonomous Underwater Vehicle), आमतौर पर सतह से नियंत्रण के बिना प्रोग्राम किए गए मिशन के अनुसार कार्य करता है। एयूवी (AUV) का उपयोग अक्सर समुद्री तल का मानचित्रण, समुद्री सर्वेक्षण और बड़े क्षेत्रों में डेटा एकत्र करने के लिए किया जाता है।
ये दोनों प्रौद्योगिकियां एक साथ काम भी कर सकती हैं। उदाहरण के लिए, एयूवी (AUV) पहले किसी क्षेत्र का सर्वेक्षण कर सकता है, जबकि आरओवी (ROV) बाद में चुने गए स्थानों का अधिक विस्तार से निरीक्षण कर सकता है।3. आरओवी (ROV) का उपयोग किस लिए किया जाता है?
आरओवी (ROV) पानी के नीचे निरीक्षण, अनुसंधान और इंजीनियरिंग गतिविधियों की एक विस्तृत श्रृंखला का समर्थन करता है, जिनमें शामिल हैं:
- बांध, जलाशय और पानी के नीचे की संरचनाओं का निरीक्षण
4. Pelagix कौन से आरओवी (ROV) मॉडल प्रदान करता है?
Pelagix
और ROV-100 रिमोटली ऑपरेटेड अंडरवाटर व्हीकल (Remotely Operated Underwater Vehicles) प्रदान करता है।| अधिकतम कार्यशील गहराई (Maximum operating depth) | पेलोड क्षमता (Payload capacity) | विशिष्ट अनुप्रयोग (Typical applications) |
5. Pelagix आरओवी (ROV) कितनी गहराई तक काम कर सकता है?
ROV-050 और ROV-100 दोनों
300 मीटर (meters)
की अधिकतम कार्यशील गहराई के लिए रेटेड हैं। टेदर (tether), कैमरों, सेंसर और अन्य सहायक उपकरण सहित पूरी प्रणाली कॉन्फ़िगरेशन को भी नियोजित कार्यशील गहराई के लिए उपयुक्त होना चाहिए। उपयुक्त कॉन्फ़िगरेशन की पुष्टि के लिए कृपया अपनी परियोजना आवश्यकताओं के साथ Pelagix से संपर्क करें।6. आरओवी (ROV) को कैसे नियंत्रित किया जाता है?
आरओवी (ROV) पायलट एक नियंत्रण इंटरफ़ेस और ऑनबोर्ड कैमरों और उपकरणों से प्राप्त लाइव जानकारी का उपयोग करके सतह के स्टेशन से वाहन को नियंत्रित करता है। पायलट किसी क्षेत्र का निरीक्षण करने या कोई कार्य करने के लिए वाहन की गति और स्थिति को समायोजित करता है।
अन्य टीम के सदस्य मिशन के आधार पर वीडियो फ़ीड की निगरानी, टेदर (tether) का प्रबंधन, अवलोकन रिकॉर्डिंग या अतिरिक्त उपकरणों का संचालन कर सकते हैं।
7. क्या आरओवी (ROV) लोगों को पानी के नीचे ले जाता है?
नहीं। आरओवी (ROV) एक
मानव रहित पानी के नीचे का वाहन (unmanned underwater vehicle)
है। इसके ऑपरेटर वाहन को दूरस्थ रूप से नियंत्रित करते हुए सतह पर ही बने रहते हैं। इससे टीमें पानी के नीचे के वातावरण का अवलोकन कर सकती हैं और किसी व्यक्ति को पानी में भेजे बिना कुछ कार्य कर सकती हैं।8. आरओवी (ROV) पानी के अंदर कितनी देर तक रह सकता है?
डाइव की अवधि वाहन कॉन्फ़िगरेशन और कार्यशील परिस्थितियों पर निर्भर करती है। सतह से संचालित आरओवी (ROV) के लिए, टेदर (tether) पूरे मिशन के दौरान शक्ति प्रदान कर सकता है, लेकिन व्यावहारिक सीमाएँ अभी भी लागू होती हैं।
मौसम, धाराएँ, उपकरण की स्थिति, रखरखाव आवश्यकताएँ, टेदर (tether) प्रबंधन और ऑपरेटर शिफ्ट सभी डाइव की अवधि को प्रभावित कर सकते हैं। किसी विशिष्ट आरओवी (ROV) कॉन्फ़िगरेशन की कार्यशील अवधि के बारे में जानकारी के लिए Pelagix से संपर्क करें।
9. आरओवी (ROV) पर किन कैमरों और उपकरणों का उपयोग किया जा सकता है?
आरओवी (ROV) आमतौर पर नेविगेशन और दृश्य निरीक्षण के लिए पानी के अंदर के कैमरों और लाइटों का उपयोग करता है। मॉडल और मिशन के आधार पर, अतिरिक्त उपकरणों में सोनार (sonar), पर्यावरण सेंसर, स्थिति निर्धारण उपकरण या पानी के नीचे हस्तक्षेप के उपकरण शामिल हो सकते हैं।
उपलब्ध उपकरण और एकीकरण विकल्प वाहन की पेलोड (payload) क्षमता, इंटरफेस और परियोजना आवश्यकताओं पर निर्भर करते हैं।
10. क्या Pelagix आरओवी (ROV) अतिरिक्त सेंसर या उपकरण ले जा सकते हैं?
ROV-050 की घोषित पेलोड (payload) क्षमता
15 किलोग्राम (kg)
है, जबकि ROV-100 की घोषित पेलोड (payload) क्षमता 30 किलोग्राम (kg) है। जिन उपकरणों और सेंसरों को एकीकृत किया जा सकता है, वे उनके आकार, वजन, शक्ति आवश्यकताओं, संचार इंटरफेस और कार्यशील वातावरण पर निर्भर करते हैं। संगतता की जांच करने के लिए कृपया अपने इच्छित उपकरण और मिशन विवरण Pelagix के साथ साझा करें।11. ROV-050 और ROV-100 में क्या अंतर है?
दोनों मॉडल 300 मीटर (meters) तक रेटेड हैं, लेकिन इनकी पेलोड (payload) क्षमता अलग-अलग है।
ROV-050
15 किलोग्राम (kg) की पेलोड (payload) क्षमता प्रदान करता है और इसे पानी के नीचे निरीक्षण और पर्यावरणीय निगरानी जैसे अनुप्रयोगों के लिए डिज़ाइन किया गया है। ROV-100 30 किलोग्राम (kg) की पेलोड (payload) क्षमता प्रदान करता है, जो उन परियोजनाओं के लिए उपयुक्त है जिन्हें अधिक पेलोड (payload) की आवश्यकता हो सकती है। दोनों के बीच चयन उपकरणों, तैनाती की स्थिति और परिचालन आवश्यकताओं पर भी निर्भर करता है।12. क्या आरओवी (ROV) का उपयोग बांध और पाइपलाइन निरीक्षण के लिए किया जा सकता है?
हाँ। आरओवी (ROV) का उपयोग पानी के नीचे की संरचनाओं जैसे बांध की सतहों, दरवाजों, प्रवेश क्षेत्रों और पाइपलाइनों का दृश्य निरीक्षण करने के लिए किया जा सकता है। लाइव वीडियो ऑपरेटरों को उन क्षेत्रों की पहचान करने में मदद कर सकता है जिनकी अधिक निकट से जांच की आवश्यकता हो सकती है, जैसे तलछट जमा, सतह क्षति या क्षरण।
निरीक्षण का दायरा दृश्यता, पहुंच, पानी की स्थिति और आरओवी (ROV) में लगाए गए उपकरणों पर निर्भर करता है।
13. क्या आरओवी (ROV) कम दृश्यता वाले पानी में काम कर सकता है?
आरओवी (ROV) चुनौतीपूर्ण दृश्यता स्थितियों में काम कर सकते हैं, लेकिन दृश्य निरीक्षण की गुणवत्ता निलंबित तलछट, प्रकाश व्यवस्था और पानी की गति जैसे कारकों पर निर्भर करती है। जहां कैमरे की दृश्यता सीमित होती है, वहां उपयुक्त सोनार (sonar) उपकरण ऑपरेटरों को उनके आसपास के वातावरण को समझने में मदद कर सकते हैं।
स्थल और निरीक्षण के उद्देश्यों के लिए उपयुक्त सेंसर कॉन्फ़िगरेशन का चयन किया जाना चाहिए।
14. आरओवी (ROV) को कैसे लॉन्च और पुनर्प्राप्त किया जाता है?
आरओवी (ROV) को एक उपयुक्त सतह स्थान से लॉन्च किया जाता है, जैसे कि कोई जहाज, प्लेटफॉर्म या तट-आधारित स्थल। अपने मिशन को पूरा करने के बाद, पायलट इसे वापस सतह की ओर लाता है, जहां टीम वाहन के आकार, वजन और तैनाती की स्थितियों के अनुसार उपयुक्त उपकरणों का उपयोग करके इसे पुनर्प्राप्त करती है।
लॉन्च और पुनर्प्राप्ति योजना में पानी की स्थिति, पहुंच, उपलब्ध स्थान और टेदर (tether) प्रबंधन को ध्यान में रखा जाना चाहिए।
15. आरओवी (ROV) को संचालित करने के लिए कितने लोगों की आवश्यकता होती है?
लोगों की संख्या वाहन, मिशन और तैनाती के वातावरण पर निर्भर करती है। एक टीम में आरओवी (ROV) पायलट, टेदर (tether) का प्रबंधन करने वाला व्यक्ति और निरीक्षण, डेटा रिकॉर्डिंग या अतिरिक्त उपकरणों के लिए जिम्मेदार कर्मचारी शामिल हो सकते हैं।
अधिक जटिल संचालन में अतिरिक्त तकनीशियनों और सहायक कर्मियों की आवश्यकता हो सकती है।
16. मैं अपनी परियोजना के लिए सही आरओवी (ROV) का चयन कैसे करूँ?
अपनी अधिकतम कार्यशील गहराई, उन कार्यों के बारे में विचार करें जो वाहन को करने हैं और उन उपकरणों के बारे में जो इसे ले जाने हैं। इसके अलावा, यह आकलन करना भी उपयोगी है:
- पानी की दृश्यता और धाराएँ
17. मैं Pelagix आरओवी (ROV) के लिए कोटेशन का अनुरोध कैसे कर सकता हूँ?
कृपया
Pelagix से संपर्क करें
और अपने इच्छित अनुप्रयोग, कार्यशील गहराई, स्थान, आवश्यक सेंसर या उपकरण, और किसी भी अन्य परियोजना आवश्यकताओं के बारे में जानकारी दें। यह जानकारी टीम को उपयुक्त मॉडल की सिफारिश करने और कोटेशन तैयार करने में मदद करेगी।


