एययूवी/आरओवी सिम्युलेशन अभ्यास: असली समुद्री परीक्षणों से पहले 6 प्रशिक्षण परिदृश्य
News Details
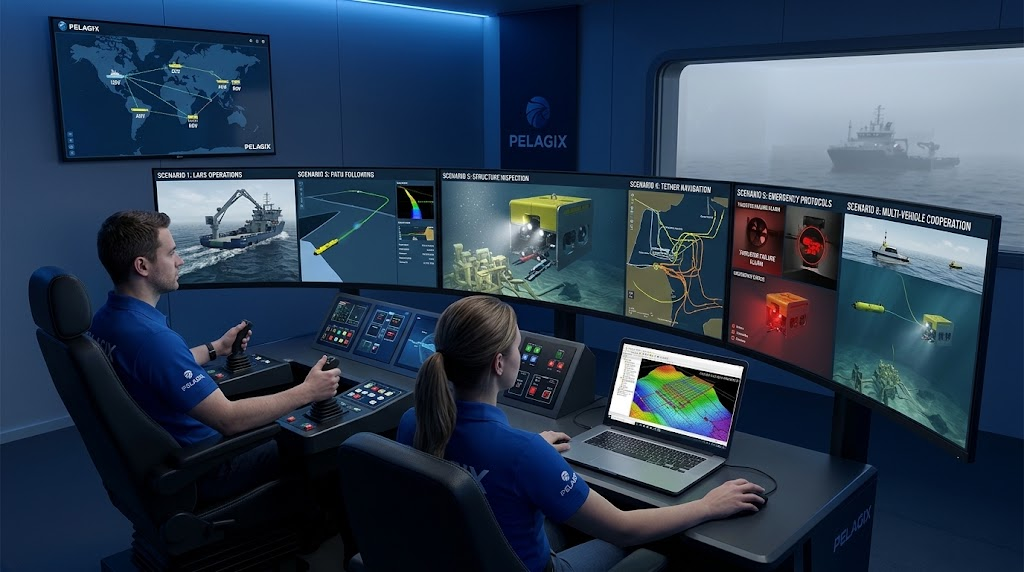
खुले पानी में पानी के नीचे के रोबोटों को तैनात करने में उच्च परिचालन जोखिम और महत्वपूर्ण वित्तीय लागत शामिल होती है। अपतटीय पोत चार्टर शुल्क अधिक होता है, और कठोर समुद्री वातावरण महंगे उपकरणों को आसानी से नुकसान पहुंचा सकता है। इन चुनौतियों के कारण, लॉन्च दिवस से बहुत पहले परीक्षण प्रक्रियाओं और पायलट की तैयारी होनी चाहिए। उन्नत आभासी वातावरण का उपयोग करने से इंजीनियरिंग टीमों और पायलटों को अपनी प्रक्रियाओं को सुरक्षित रूप से परिष्कृत करने की अनुमति मिलती है।
महंगे गियर को पानी के नीचे भेजने से पहले, ऑपरेटर आभासी परीक्षण उपकरणों पर बहुत अधिक भरोसा करते हैं। एक आधुनिक आरओवी सिम्युलेटर प्रशिक्षण कार्यक्रम टीमों को जोखिम के बिना जटिल युद्धाभ्यास और अप्रत्याशित आपात स्थितियों को संभालने का अभ्यास करने की अनुमति देता है। इसके अलावा, उच्च-निष्ठा पानी के नीचे रोबोट सिमुलेशन प्लेटफ़ॉर्म का उपयोग करने से इंजीनियरों को कठोर उप-समुद्री परिस्थितियों में वाहन भौतिकी और सेंसर प्रतिक्रिया का मूल्यांकन करने में मदद मिलती है। इस गाइड में, हम छह आवश्यक प्रशिक्षण परिदृश्यों के माध्यम से चलेंगे जो हर उप-समुद्री टीम को वास्तविक समुद्री परीक्षण करने से पहले चलाना चाहिए।
परिदृश्य 1: लॉन्च और रिकवरी सिस्टम (LARS) संचालन
सपोर्ट वेसल से पानी के नीचे की मशीन को लॉन्च करना अक्सर किसी भी मिशन के सबसे खतरनाक चरणों में से एक होता है। उबड़-खाबड़ लहरें, भारी जहाज का झुकाव और मजबूत सतह की धाराएं जहाज की हल में वाहन को अप्रत्याशित रूप से स्विंग कर सकती हैं।
एक एकीकृत यूएसवी एयूवी आरओवी सिम्युलेटर चलाकर, पायलट भारी समुद्री स्थिति में लॉन्च और रिकवरी प्रक्रियाओं का अभ्यास कर सकते हैं। सॉफ्टवेयर वास्तविक समय में लहर की गति, विंच गतिशीलता और टेदर तनाव को मॉडल करता है। यह चालक दल के सदस्यों को एक चलते पोत डेक पर काम करने से पहले सटीक समय, केबल प्रबंधन और डॉक लॉक-इन में महारत हासिल करने की अनुमति देता है।
परिदृश्य 2: स्वायत्त पथ अनुसरण और बाधा से बचाव
पानी के नीचे की संरचनाओं के पास नेविगेट करने के लिए अत्यधिक सटीकता की आवश्यकता होती है। इससे पहले कि एक स्वायत्त पानी के नीचे वाहन (AUV) पाइपलाइनों या जैकेट के पास यात्रा करता है, इसके नेविगेशन लॉजिक को पूरी तरह से परीक्षण से गुजरना होगा।
ऑपरेटर खोज ग्रिड बनाने, मार्ग बिंदुओं की साजिश रचने और गहराई की सीमा निर्धारित करने के लिए AUV मिशन योजना सॉफ़्टवेयर का उपयोग करते हैं। सिमुलेशन के दौरान, इंजीनियर परीक्षण करते हैं कि ध्वनिक सेंसर द्वारा अप्रत्याशित बाधाओं का पता चलने पर वाहन कैसे प्रतिक्रिया करता है, जैसे कि गिरा हुआ मलबा या मछली पकड़ने का जाल। पेलागिक्स उच्च-सटीक नेविगेशन के लिए इंजीनियर किए गए मजबूत उप-समुद्र समाधान प्रदान करता है, जो योजना सॉफ़्टवेयर और स्वायत्त वाहन हार्डवेयर के बीच सुचारू एकीकरण को सक्षम बनाता है।
परिदृश्य 3: जटिल उप-समुद्र संरचना निरीक्षण
गहरे समुद्र की संरचनाओं का निरीक्षण करना, जैसे कि अपतटीय पवन टरबाइन नींव या उप-समुद्र के पेड़, पायलटों को तंग स्थानों में स्थिर पदों को बनाए रखने की आवश्यकता होती है। एक गलत चाल सेंसर फ़ीड को बाधित कर सकती है या टक्कर का कारण बन सकती है।
यथार्थवादी AUV ROV सिमुलेशन अभ्यास के माध्यम से, पायलट जटिल पानी के नीचे की ज्यामिति के करीब मँडरा का अभ्यास कर सकते हैं। सिमुलेशन थ्रस्टर प्रतिक्रिया, पानी की ड्रैग और ऑप्टिकल कैमरा फीड को दोहराता है। पायलट सोनार और कैमरा दृश्यों का उपयोग करके नेविगेट करना सीखते हैं, यह सुनिश्चित करते हुए कि वे वास्तविक अपतटीय रन के दौरान स्वच्छ निरीक्षण डेटा को कैप्चर कर सकते हैं।
परिदृश्य 4: टेथर मैनेजमेंट और फ्लो-लाइन नेविगेशन
टेदर्ड सब्सी रोबोट के लिए, केबल प्रबंधन एक निरंतर चुनौती है। लंबे नाभि पानी के नीचे की संरचनाओं पर पकड़ सकते हैं, या मजबूत धाराएं भारी ड्रैग बना सकते हैं जो वाहन को पाठ्यक्रम से बाहर खींचती है।
एक आरओवी सिम्युलेटर प्रशिक्षण प्रणाली का उपयोग करने से पायलटों को चर धाराओं में टेथर नियंत्रण में महारत हासिल करने में मदद मिलती है। सिम्युलेटर में, ऑपरेटर पानी के नीचे कई गुना संरचनाओं के आसपास उड़ान भरने का अभ्यास करते हैं, बिना गर्भनाल को उलझाए। वे सीखते हैं कि टेथर टेंशन की निगरानी कैसे करें, स्पूलिंग स्पीड का प्रबंधन कैसे करें, और वाहन को स्थिर रखने के लिए थ्रस्टर आउटपुट को कैसे समायोजित करें।
परिदृश्य 5: आपातकालीन प्रोटोकॉल और सिस्टम विफलताएं
गहरे समुद्र में, अप्रत्याशित सिस्टम विफलताएं अंततः होंगी। थ्रस्टर्स जाम कर सकते हैं, संचार लिंक गिरा सकते हैं, और सेंसर विफल हो सकते हैं। कैसे एक पायलट या स्वायत्त एल्गोरिथ्म उन पहले कुछ सेकंड में प्रतिक्रिया करता है यह निर्धारित करता है कि वाहन सुरक्षित रूप से वापस आ गया है या नहीं।
फॉल्ट इंजेक्शन के साथ पानी के नीचे रोबोट सिमुलेशन चलाना टीमों को आपातकालीन अभ्यास का अभ्यास करने की अनुमति देता है। प्रशिक्षक थ्रस्टर विफलताओं, रिसाव अलार्म, या बिजली के नुकसान को दूरस्थ रूप से ट्रिगर कर सकते हैं। पायलट मैनुअल ओवरराइड पर स्विच करने, गिट्टी गिराने या ऑटो-होमिंग मोड को ट्रिगर करने का अभ्यास करते हैं। पेलागिक्स सुरक्षा और अतिरेक को ध्यान में रखते हुए उप-समुद्री उपकरणों को डिज़ाइन करता है, यह सुनिश्चित करते हुए कि अप्रत्याशित घटनाएं होने पर वाहन सुरक्षित रूप से ठीक हो सकते हैं।
परिदृश्य 6: बहु-वाहन सहकारी संचालन
आधुनिक समुद्री मिशन तेजी से एक साथ काम करने वाले कई रोबोटिक प्लेटफार्मों पर निर्भर करते हैं। उदाहरण के लिए, एक मानव रहित सतह पोत (यूएसवी) सतह पर एक रिले स्टेशन के रूप में कार्य कर सकता है, जबकि एक एयूवी ध्वनिक डेटा एकत्र करता है और एक आरओवी नीचे लक्षित कार्य करता है।
बहु-एजेंट यूएसवी एयूवी आरओवी सिम्युलेटर का उपयोग करना, ऑपरेटर सतह और उप-समुद्री प्रणालियों के बीच संचार लिंक और सहकारी वर्कफ़्लो का परीक्षण कर सकते हैं। टीम ध्वनिक मोडेम के माध्यम से वाहन की स्थिति को ट्रैक करने, गोता लगाने के मध्य मिशन योजनाओं को स्थानांतरित करने और साझा कार्यों का समन्वय करने का अभ्यास करती है। यह लाइव परीक्षणों के दौरान सभी सतह और उप-समुद्र इकाइयों में सुचारू टीम वर्क सुनिश्चित करता है।
निष्कर्ष
पूरी तरह से आभासी परीक्षणों का संचालन उप-समुद्री उपकरणों की रक्षा करने, पायलटों को प्रशिक्षित करने और परियोजना की सफलता की गारंटी देने का सबसे प्रभावी तरीका है। AUV मिशन योजना सॉफ़्टवेयर से पथ परीक्षण से लेकर उच्च-दांव AUV ROV सिमुलेशन अभ्यास चलाने तक, आभासी तैयारी पानी में जाने से पहले महंगी गलतियों को समाप्त करती है। पूर्ण सिमुलेशन वर्कफ़्लो में समय का निवेश करना एक सुरक्षित, तेज़ और कहीं अधिक कुशल उप-समुद्र संचालन बनाता है।


