समुद्र में स्वायत्त वाहनों के लिए सबसे बड़ी चुनौती क्या है?
News Details
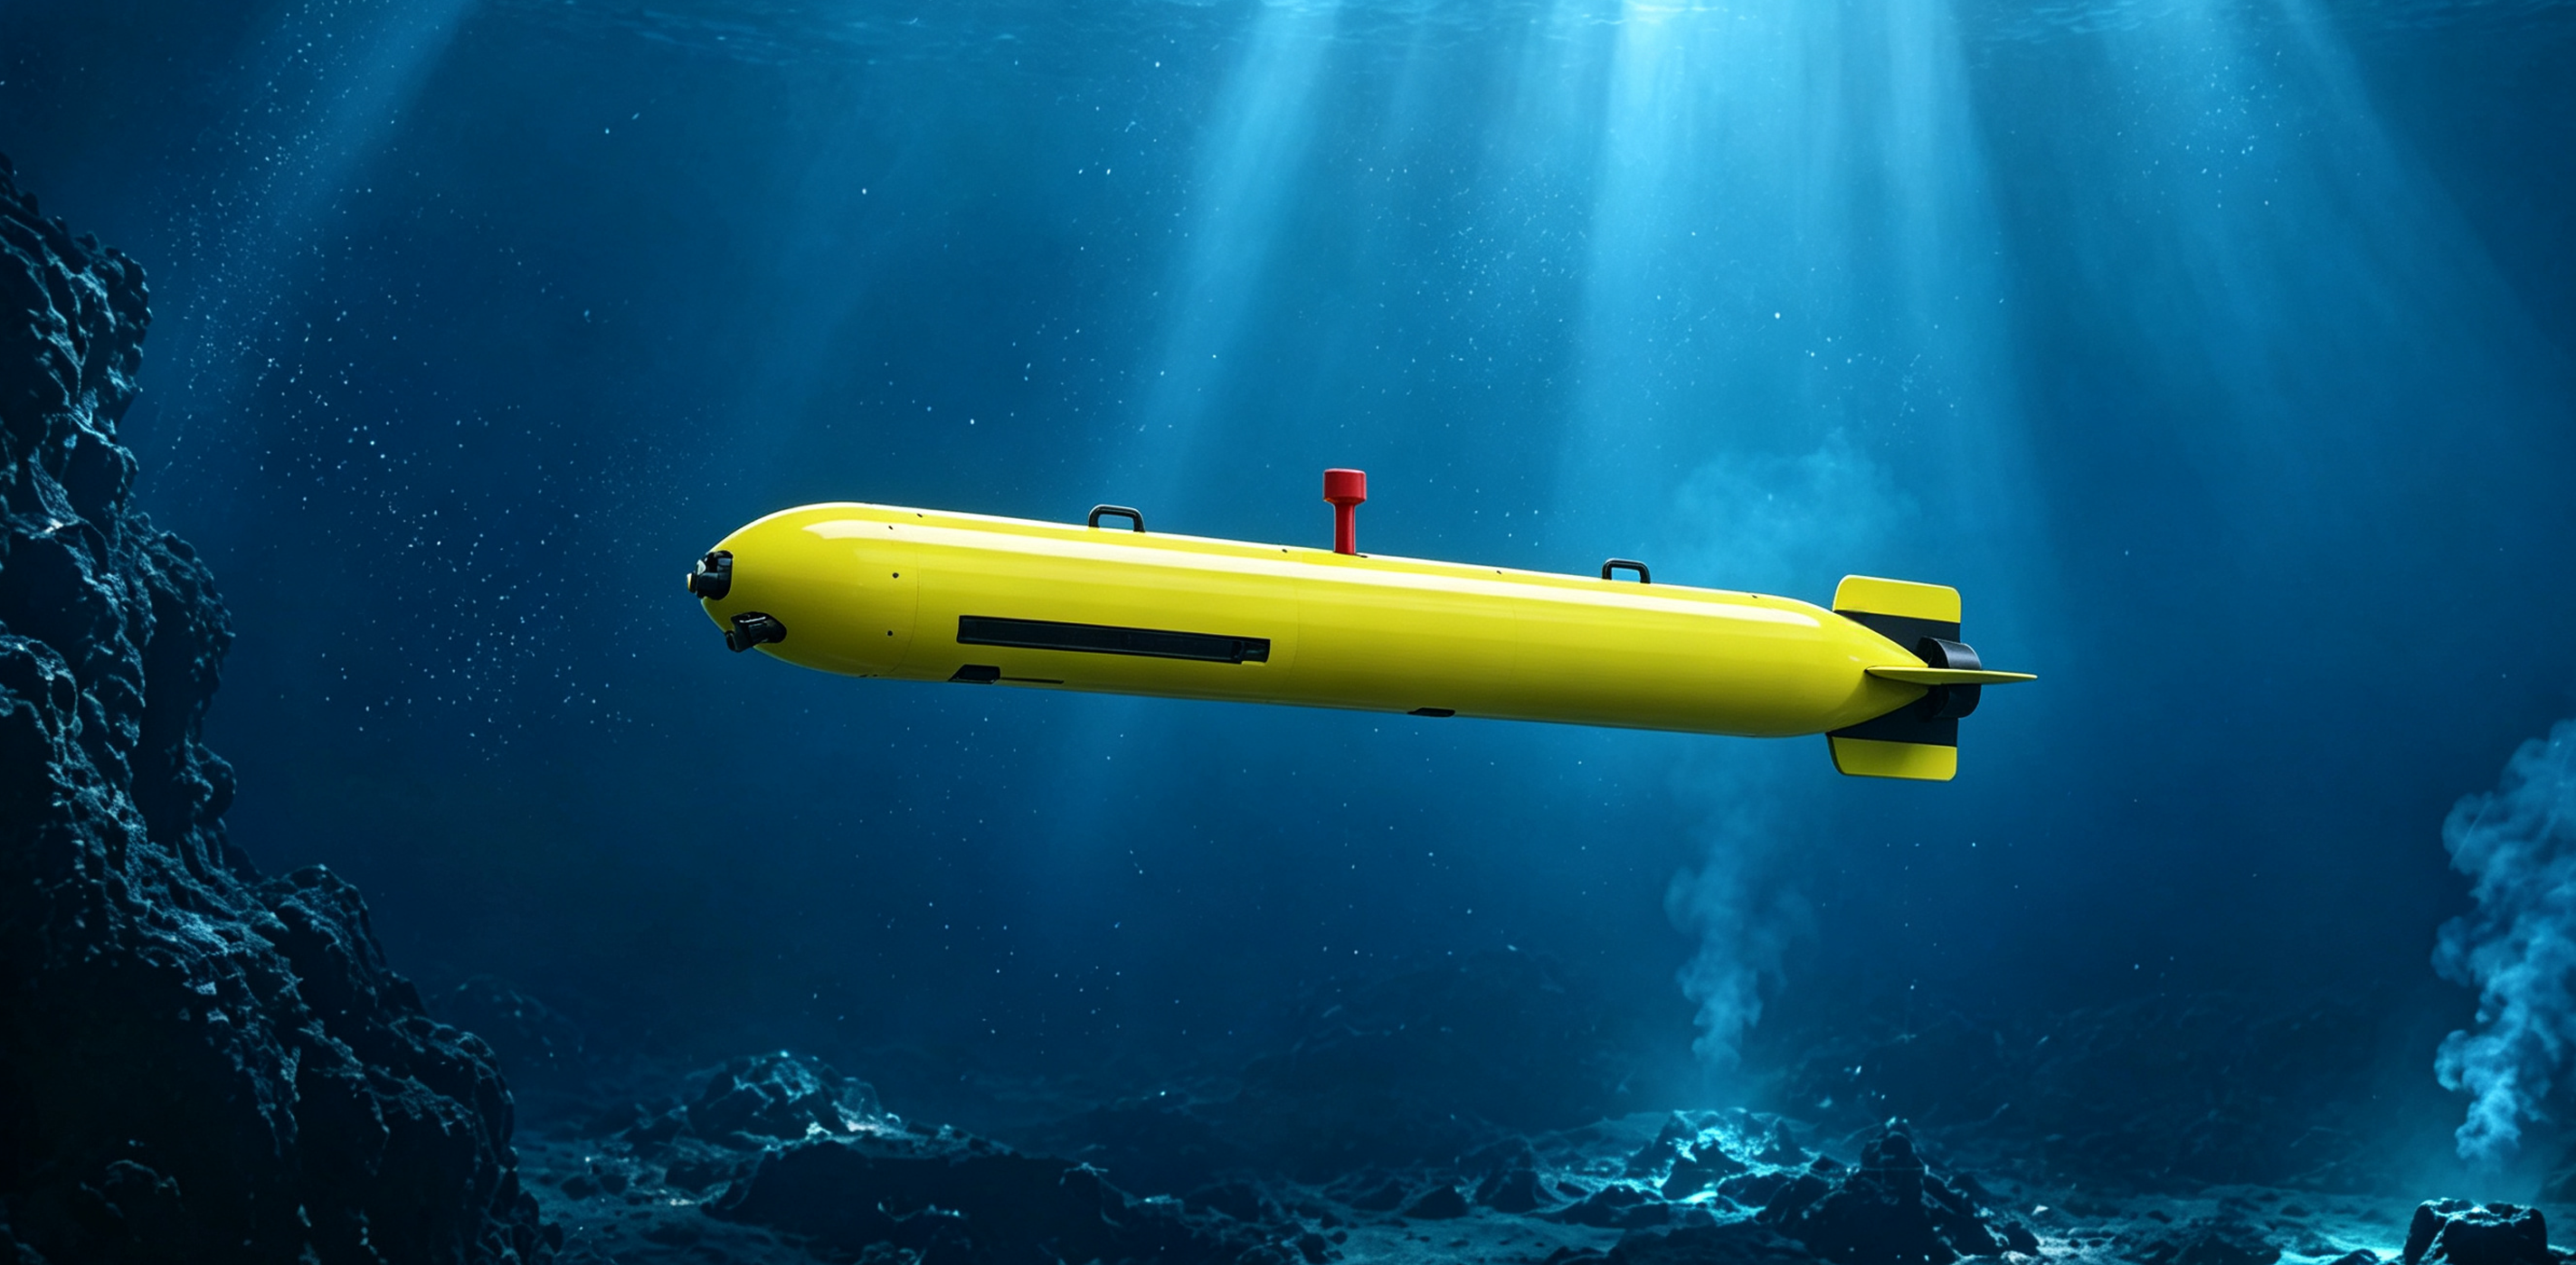
स्वायत्त प्रौद्योगिकी तेजी से बदल रही है कि मनुष्य कठिन वातावरणों का अन्वेषण कैसे करता है। जबकि जमीन पर स्व-चालित कारें बहुत ध्यान आकर्षित करती हैं, पानी के नीचे रोबोटिक सिस्टम कहीं अधिक कठोर परिस्थितियों का सामना करते हैं। समुद्र के गहरे नीचे संचालन करना अनोखी इंजीनियरिंग बाधाओं को प्रस्तुत करता है। तो, खुले समुद्र में काम करने वाले स्वायत्त पानी के नीचे वाहन के लिए सबसे बड़ी चुनौती क्या है?
सैटेलाइट सिग्नल और स्पष्ट सड़क लाइनों पर निर्भर जमीनी वाहनों के विपरीत, एक एयूवी स्वायत्त पानी के नीचे वाहन एक अंधेरे, उच्च दबाव वाले वातावरण में संचालित होता है जहां मानक वायरलेस सिग्नल विफल हो जाते हैं। सभी बाधाओं में, पानी के नीचे नेविगेशन और रीयल-टाइम संचार आज सबसी बड़ी चुनौती बना हुआ है सबसी रोबोटिक्स के लिए।
पानी के नीचे नेविगेशन और संचार बाधा
जमीन पर, स्वायत्त कारें जीपीएस सिग्नल, सेल्युलर नेटवर्क और कैमरों पर निर्भर करती हैं ताकि वे जान सकें कि वे कहां हैं। हालांकि, रेडियो तरंगें और जीपीएस सिग्नल समुद्री जल में कुछ इंच से अधिक प्रवेश नहीं कर सकते हैं। नतीजतन, एक पानी के नीचे स्वायत्त वाहन अपनी स्थिति की जांच करने के लिए सीधे सैटेलाइट से कनेक्ट नहीं कर सकता है।
-
जीपीएस सिग्नलों का नुकसान: एक बार जब सबसी रोबोट डूब जाता है, तो मानक पोजीशनिंग सिस्टम पूरी तरह से काम करना बंद कर देते हैं। इसलिए, वाहन को डॉपलर वेलोसिटी लॉग (डीवीएल) और इनर्शियल नेविगेशन सिस्टम (आईएनएस) जैसे ऑनबोर्ड सेंसरों पर निर्भर रहना चाहिए।
-
समय के साथ सेंसर ड्रिफ्ट: डेड-रेकॉनिंग टूल गति और दिशा के आधार पर स्थिति का अनुमान लगाते हैं। हालांकि, लंबी यात्राओं में छोटी गणना त्रुटियां जमा हो जाती हैं। नतीजतन, वाहन मार्ग से भटक सकता है जब तक कि सतह की टीमें आवधिक स्थिति अपडेट प्रदान नहीं करती हैं।
-
ध्वनिक संचार सीमाएं: क्योंकि रेडियो तरंगें पानी में विफल हो जाती हैं, सबसी सिस्टम ध्वनिक ध्वनि तरंगों का उपयोग करके डेटा भेजते हैं। हालांकि, ध्वनि पानी के माध्यम से धीरे-धीरे यात्रा करती है, और ध्वनिक बैंडविड्थ बहुत संकीर्ण है। इसलिए, उच्च-परिभाषा वाला लाइव वीडियो या बड़ी डेटा फाइलों को सतह पर वास्तविक समय में वापस भेजना लगभग असंभव बना हुआ है।
सबसी रोबोटिक्स के सामने अन्य प्रमुख बाधाएं
जबकि नेविगेशन और संचार सूची में सबसे ऊपर हैं, कई अन्य कठोर कारक स्वायत्त पानी के नीचे वाहन कंपनियों के लिए समुद्री तैनातियों को जटिल बनाते हैं:
1. चरम जल दबाव
समुद्र का दबाव गहराई के साथ तेजी से बढ़ता है। सतह से 3,000 मीटर नीचे पर, दबाव समुद्री स्तर की तुलना में 300 गुना अधिक होता है। इसलिए, इंजीनियरों को नाजुक इलेक्ट्रॉनिक्स को कुचलने से बचाने के लिए टाइटेनियम या विशेष मिश्र धातुओं से भारी दबाव हल बनाना चाहिए।
2. सीमित बैटरी और ऊर्जा धारण क्षमता
सर्वेक्षणों को अक्सर लंबे मिशन समय की आवश्यकता होती है। हालांकि, शक्तिशाली सोनार सिस्टम, चमकदार प्रकाश सरणियों और थ्रस्टर्स चलाने से बैटरी ऊर्जा जल्दी से समाप्त हो जाती है। वाहन के वजन को बैटरी क्षमता के साथ संतुलित करना स्वायत्त पानी के नीचे वाहनों के लिए एक चल रही इंजीनियरिंग संघर्ष है।
3. गतिशील समुद्री धाराएं और कम दृश्यता
समुद्री धाराएं अचानक छोटे वाहनों को मार्ग से हटा सकती हैं। इसके अलावा, हिलाई हुई तलछट और धुंधला पानी ऑप्टिकल कैमरों को अंधा कर सकता है। इसलिए, एक स्वायत्त पानी के नीचे वाहन एयूवी प्लेटफॉर्म को पूर्ण अंधेरे में बाधाओं का पता लगाने और टक्करों से बचने के लिए ध्वनिक सोनार पर निर्भर रहना चाहिए।
कैसे PelagiX जटिल समुद्री चुनौतियों को हल करता है
सanya Poseidon Ocean Technology Co., Ltd. का एक समर्पित ब्रांड के रूप में, PelagiX इन सटीक सबसी समस्याओं से निपटने के लिए उन्नत समुद्री प्रौद्योगिकी विकसित करता है। स्मार्ट सॉफ्टवेयर, कठोर हार्डवेयर और विश्वसनीय सतह ट्रैकिंग पर ध्यान केंद्रित करके, PelagiX समुद्री टीमों को अधिक आत्मविश्वास और सटीकता के साथ मिशन पूरा करने में मदद करता है।
कठोर समुद्री वातावरण को दूर करने के लिए, आधुनिक समुद्री सिस्टम तीन महत्वपूर्ण समाधानों पर निर्भर करते हैं:
-
एकीकृत मल्टी-सेंसर नेविगेशन: ऑप्टिकल, ध्वनिक और इनर्शियल सेंसरों को मिलाने से सबसी वाहनों को लंबी दूरी पर सटीक ट्रैकिंग बनाए रखने में मदद मिलती है।
-
कठोर डॉक-आधारित मॉनिटरिंग: पोर्टेबल सतह स्टेशन वाहन के स्वास्थ्य की निगरानी करने और रीयल-टाइम में मिशन कमांड भेजने के लिए स्थिर मल्टी-चैनल लिंक प्रदान करते हैं।
-
स्मार्ट पावर मैनेजमेंट: कुशल ऊर्जा रूटिंग वाहनों को लंबी यात्राओं के दौरान बैटरी पावर बचाने की अनुमति देती है ताकि वे गहरे पानी के कार्यों को प्रभावी रूप से कर सकें।
सबसी स्वायत्तता का भविष्य
सबसी अन्वेषण अपतटीय ऊर्जा, समुद्री अनुसंधान और पर्यावरण संरक्षण में तेजी से बढ़ रहा है। हालांकि पानी के नीचे नेविगेशन और संचार कठिन बने हुए हैं, ध्वनिक तकनीक और स्मार्ट सेंसरों में निरंतर सफलताएं अंतर को कम कर रही हैं।
जैसे-जैसे आधुनिक स्वायत्त पानी के नीचे वाहन कंपनियां स्मार्ट, अधिक विश्वसनीय प्लेटफॉर्म पेश करती हैं, गहरे समुद्र का अन्वेषण सुरक्षित और कहीं अधिक कुशल हो जाता है। मजबूत हार्डवेयर और एकीकृत मॉनिटरिंग समाधानों का चयन करके, समुद्री पेशेवर कठिनतम समुद्री चुनौतियों को जीत सकते हैं और पानी के नीचे की खोज की पूरी क्षमता को अनलॉक कर सकते हैं।


