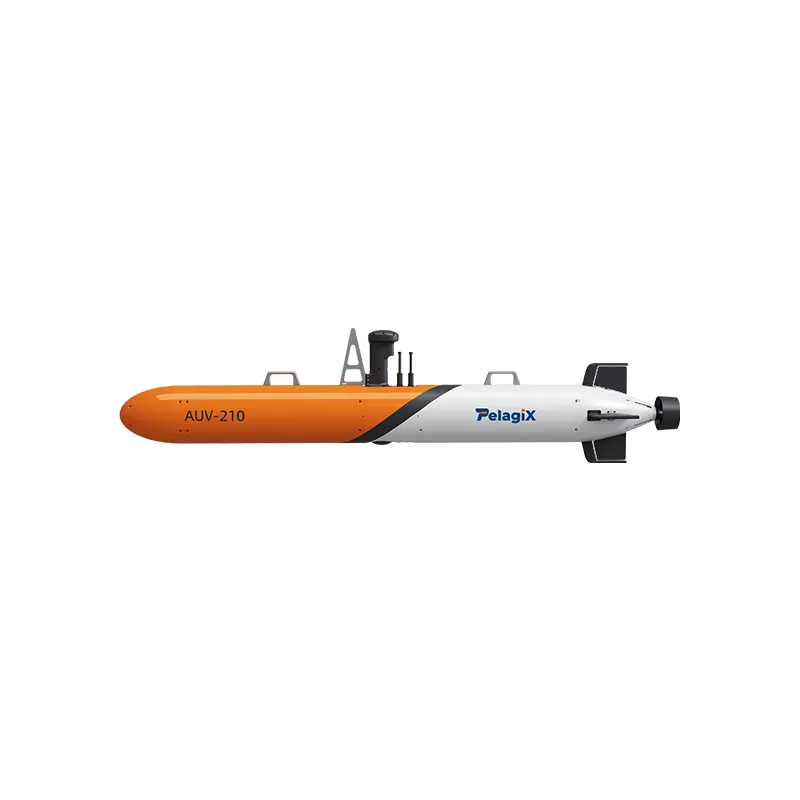
AUV-210 छोटा AUV | समुद्री सर्वेक्षण के लिए कॉम्पैक्ट स्वायत्त पानी के नीचे वाहन
महत्वपूर्ण जानकारी
ब्रांड:
पालेगिक्स
नमूना:
AUV-210


The AUV-210 Small AUV एक कॉम्पैक्ट स्वायत्त पानी के नीचे वाहन (AUV) है जिसे समुद्री सर्वेक्षण, पानी के नीचे निरीक्षण, पर्यावरण निगरानी और वैज्ञानिक अनुसंधान अनुप्रयोगों के लिए डिजाइन किया गया है।
परिपक्व इलेक्ट्रॉनिक नियंत्रण संरचना, उच्च-सटीक नेविगेशन सिस्टम और लचीली पेलोड कॉन्फ़िगरेशन की विशेषता के साथ, AUV-210 कुशल डेटा संग्रह और समुद्री संचालन के लिए एक विश्वसनीय पानी के नीचे प्लेटफ़ॉर्म प्रदान करता है।
कॉम्पैक्ट संरचना, मजबूत युद्ध क्षमता और मॉड्यूलर डिजाइन के साथ, AUV-210 विभिन्न पानी के नीचे अनुप्रयोगों का समर्थन करता है, जिसमें उपकरण परीक्षण, समुद्र तल मैपिंग, समुद्री पर्यावरण निगरानी और इंजीनियरिंग निरीक्षण शामिल हैं।
उत्पाद पैरामीटर
| AUV-210 तकनीकी विशिष्टताएँ | |||
| भौतिक आकार | 210mm(D) X 2.1m(L) | वजन | 70Kg (मानक), पेलोड 10Kg |
| कार्य गहराई | 0-200m | वेग सीमा | 1-5kn (मानक), 1-15kn (कस्टमाइज़ करने योग्य) |
| प्रणोदन मोड | स्टर्न प्रोपेलर प्रणोदन + क्रॉस/हाइड्रोफॉइल रडर नियंत्रण | ||
| नेविगेशन | INS+DVL+GNSS+USBL संयुक्त नेविगेशन, नेविगेशन सटीकता 0.3%/0.5%/1% रेंज से बेहतर है (कस्टमाइज़ करने योग्य) | ||
| संचार | UHF, WiFi, 4G, इरिडियम उपग्रह संचार (वैकल्पिक), पानी के नीचे ध्वनि संचार (वैकल्पिक) | ||
| सॉफ्टवेयर | स्व-विकसित सॉफ्टवेयर नियंत्रण सिस्टम जिसमें सहज दृश्य HMI है। द्वितीयक विकास, मिशन के बाद डेटा प्रसंस्करण और विश्लेषण, और तकनीकी रखरखाव को सक्षम करता है। कस्टमाइज़ करने योग्य विकल्पों में सहयोगी नेटवर्किंग और डेटा-संचालित क्षमताएँ शामिल हैं। | ||
| आंदोलन पैटर्न | ट्रैक ट्रैकिंग, स्वायत्त नेविगेशन, गहराई और ऊंचाई नेविगेशन, स्वतंत्र बाधा बचाव के साथ, सतह रिमोट कंट्रोल, दृष्टि से बाहर रिमोट कंट्रोल, रिमोट संचार कार्यों का समर्थन करता है | ||
| सहायक सुविधा | एकीकृत ग्राउंड कंट्रोल स्टेशन/सैन्य कठोर लैपटॉप + पोर्टेबल संचार बॉक्स | विस्तार योग्य सेंसर | पानी के नीचे CCD, CTD, अल्टीमीटर, बाधा बचाव सोनार, साइड-स्कैन सोनार, मल्टी-बीम सोनार, USBL, आदि |
अनुशंसित उत्पाद
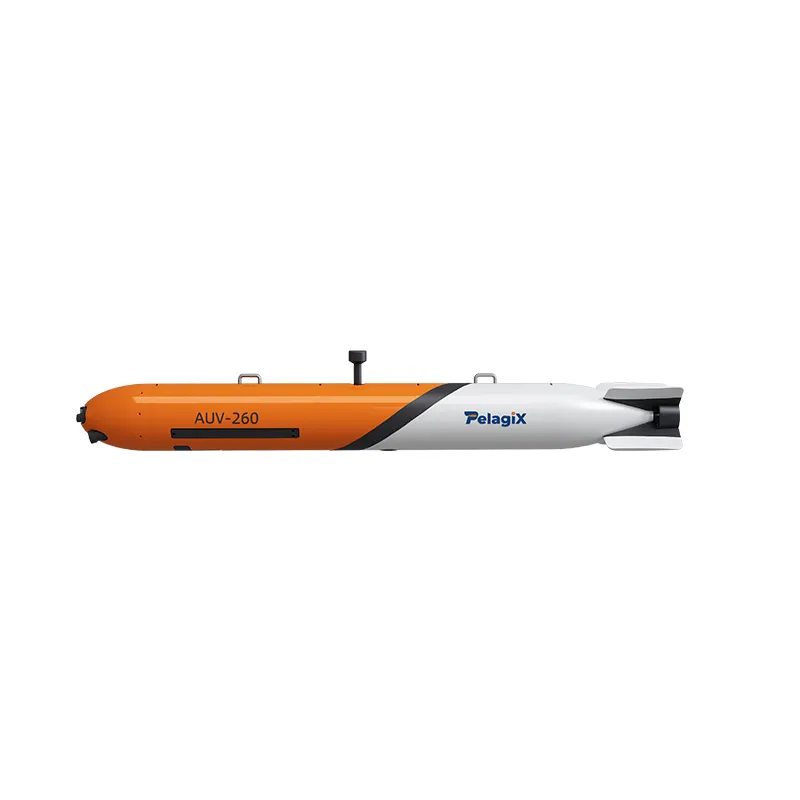
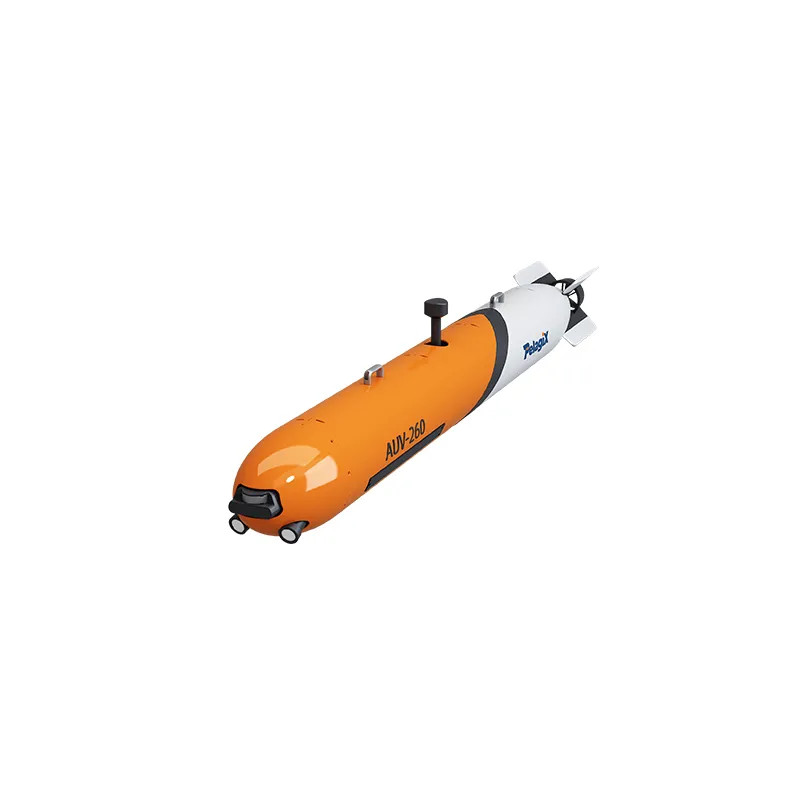
AUV-260 छोटा AUV | समुद्री अनुप्रयोगों के लिए गहराई में डाइविंग करने वाला स्वायत्त पानी के नीचे वाहन
AUV-260 स्मॉल AUV 500 मीटर गहराई क्षमता, लचीले पेलोड विकल्पों और समुद्री अनुसंधान, मैपिंग और निरीक्षण के लिए बुद्धिमान नियंत्रण वाला एक गहरी गोताखोरी स्वायत्त पानी के नीचे का वाहन है।
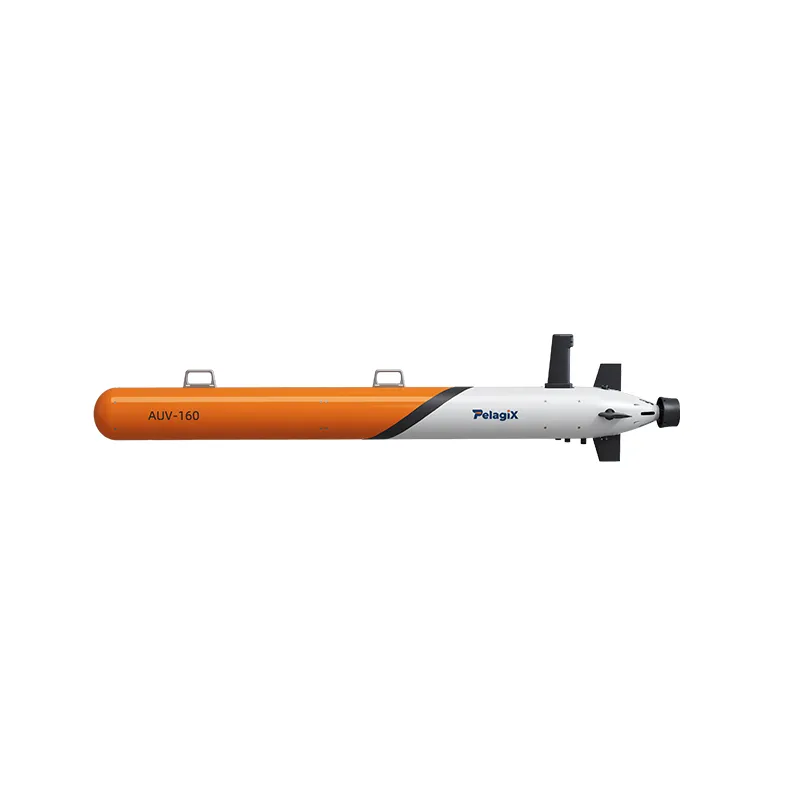
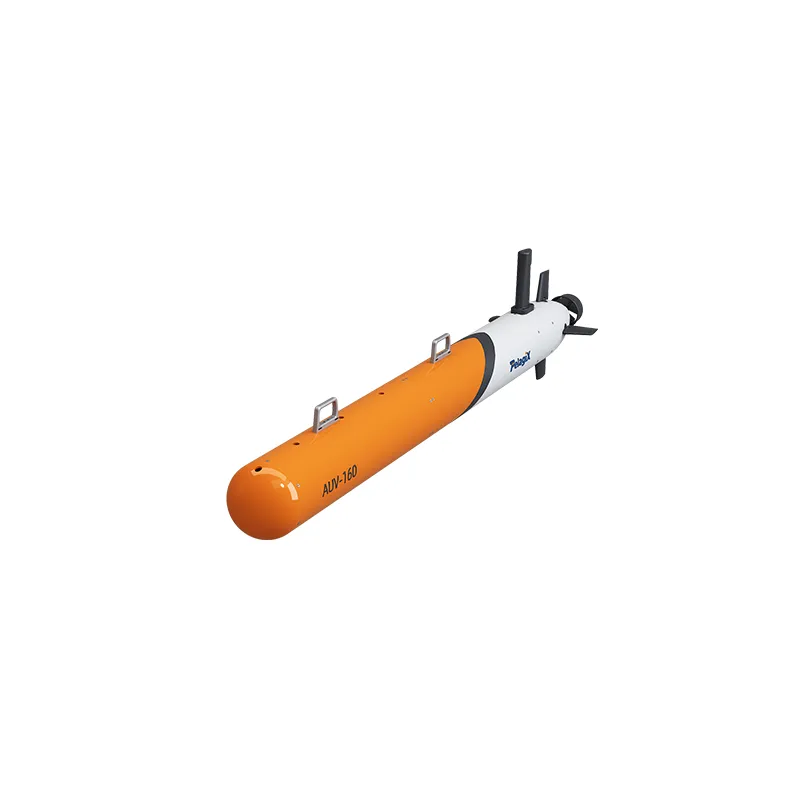
AUV-160 माइक्रो AUV | समुद्री अनुप्रयोगों के लिए बुद्धिमान स्वायत्त पानी के नीचे वाहन
AUV-160 माइक्रो AUV एक बुद्धिमान स्वायत्त पानी के नीचे का वाहन है जिसमें मॉड्यूलर डिजाइन, उन्नत नेविगेशन और लचीली पेलोड एकीकरण शामिल है जो समुद्री सर्वेक्षण, समुद्री निगरानी, मैपिंग और शोध अनुप्रयोगों के लिए है।
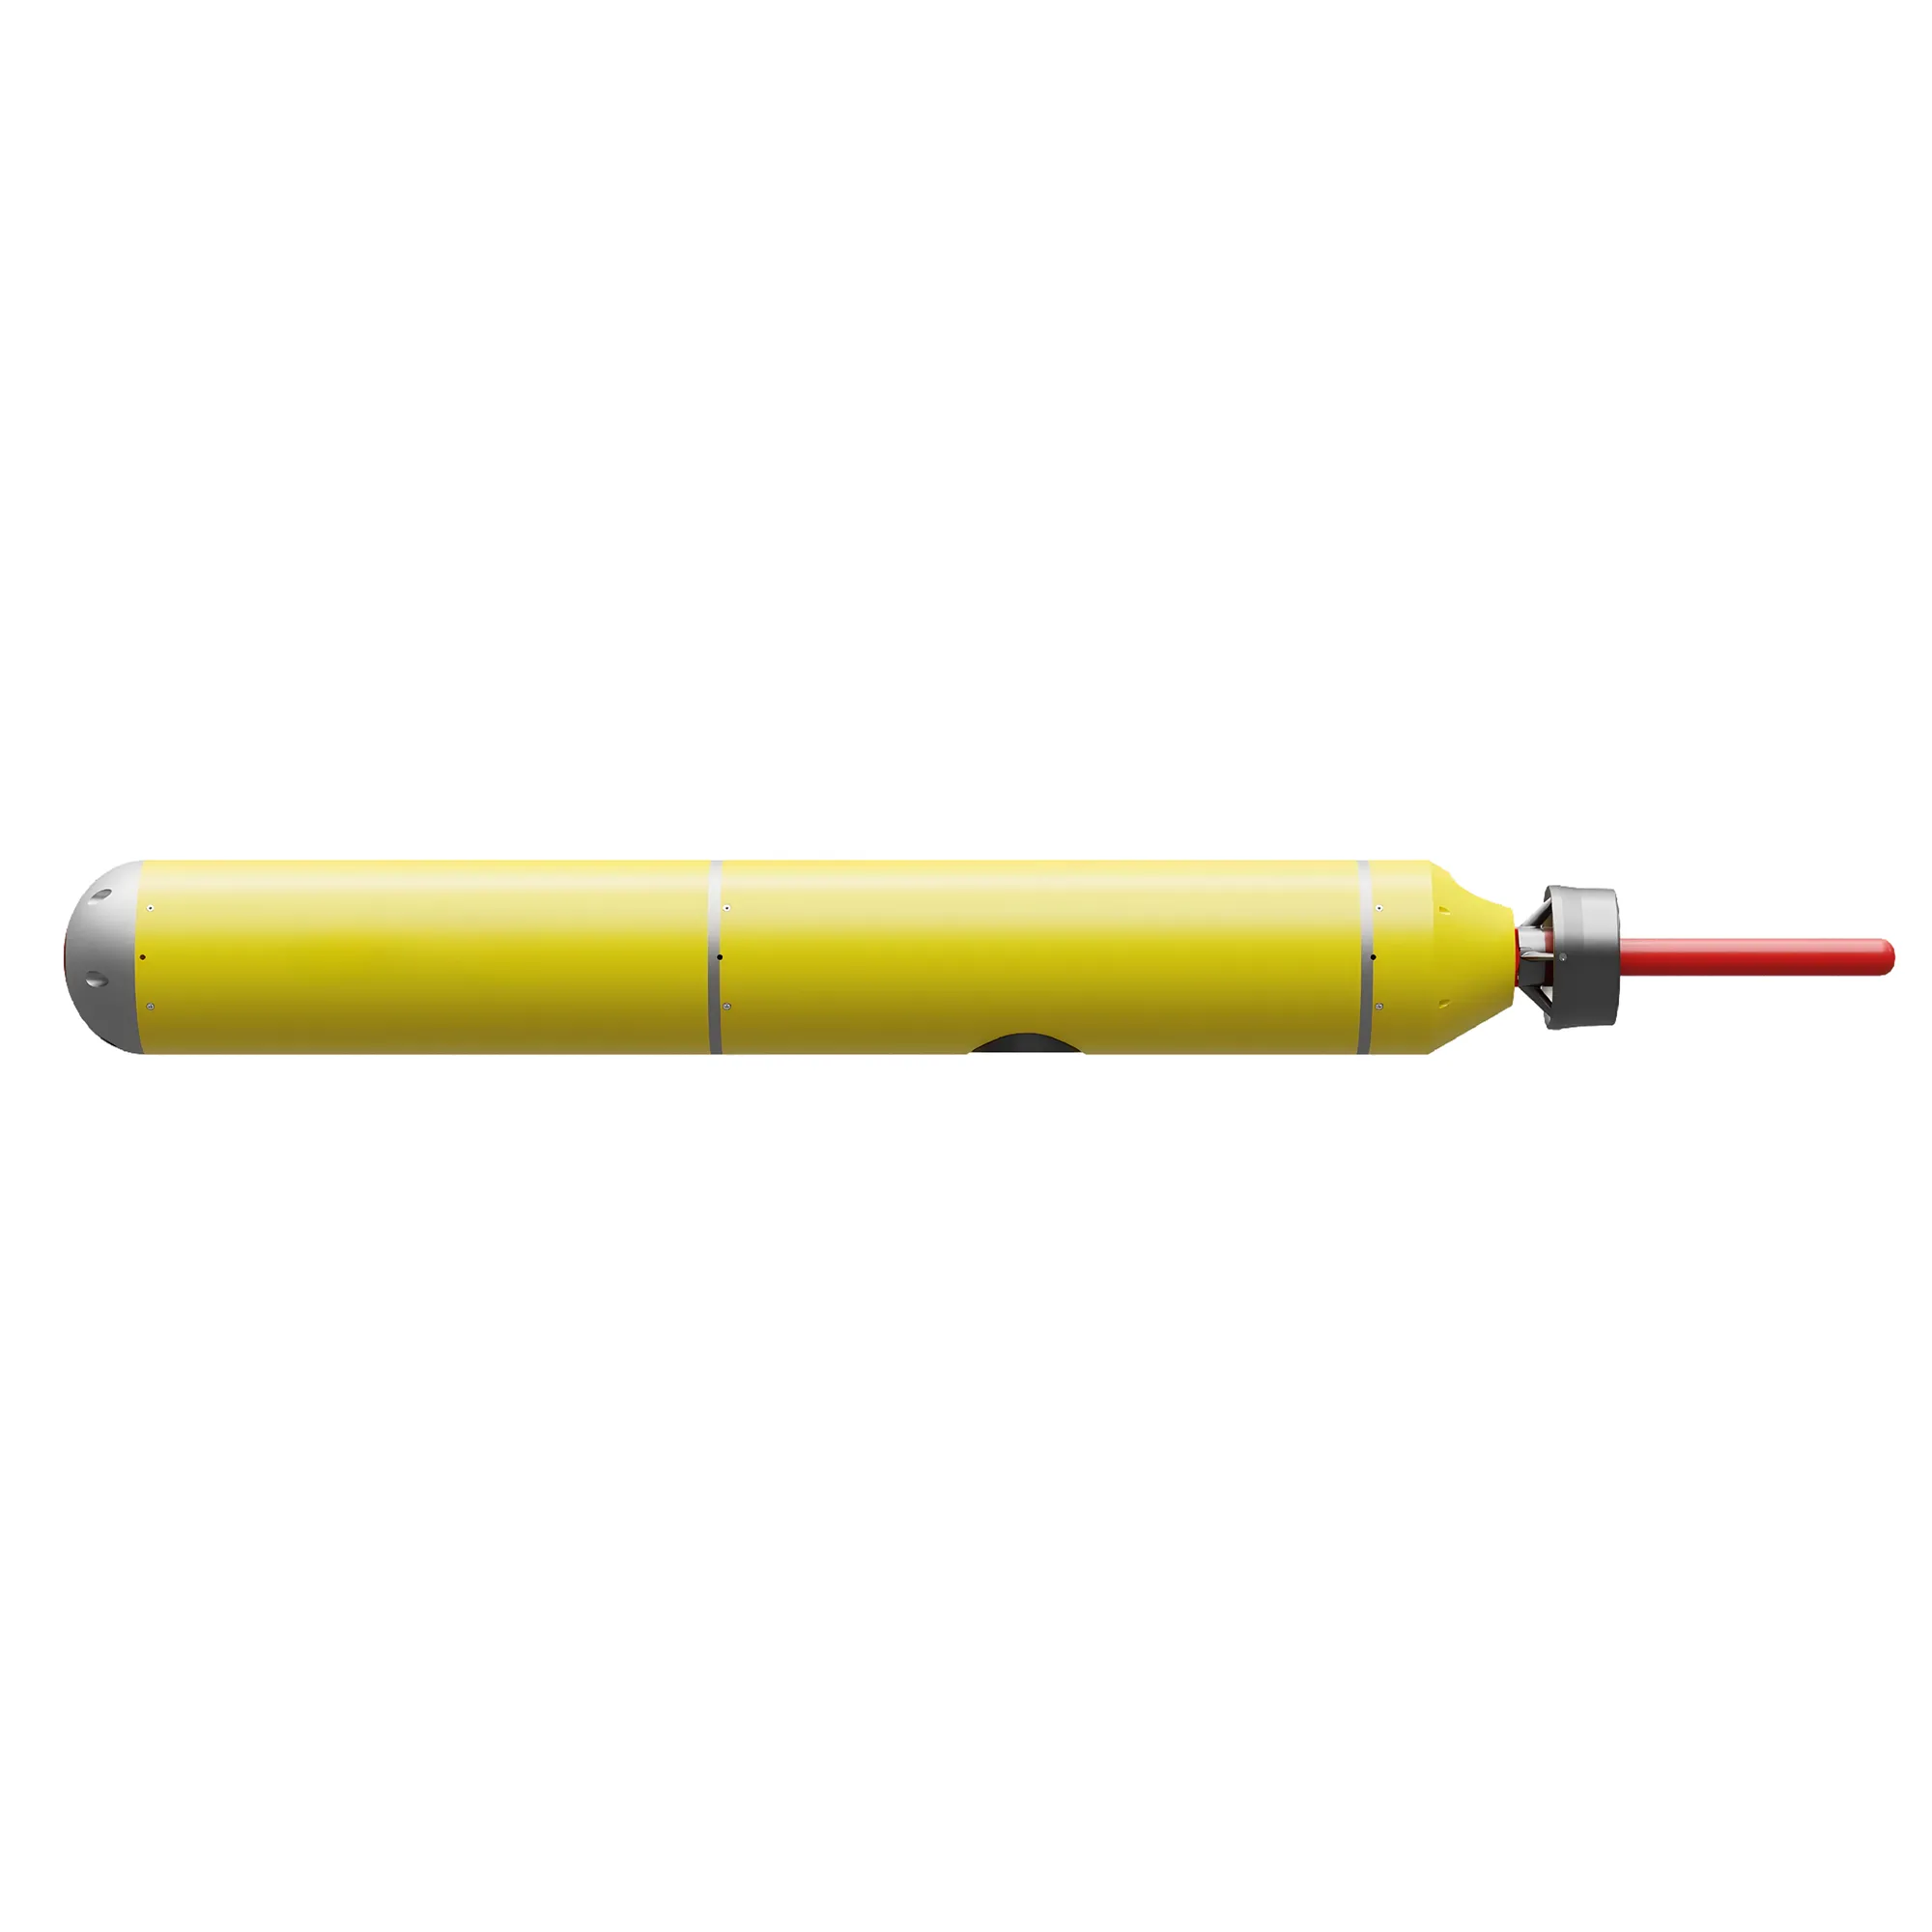
AUV-150 माइक्रो AUV | समुद्री सर्वेक्षण और अन्वेषण के लिए स्वायत्त पानी के नीचे वाहन
AUV-150 माइक्रो AUV एक स्वायत्त पानी के नीचे वाहन है जिसमें जड़त्वीय नेविगेशन, मॉड्यूलर डिजाइन और विश्वसनीय प्रदर्शन है जो समुद्री सर्वेक्षण, मैपिंग और समुद्री अनुसंधान अनुप्रयोगों के लिए है।


