आरओवी पानी के नीचे कितनी देर तक रह सकते हैं?
News Details
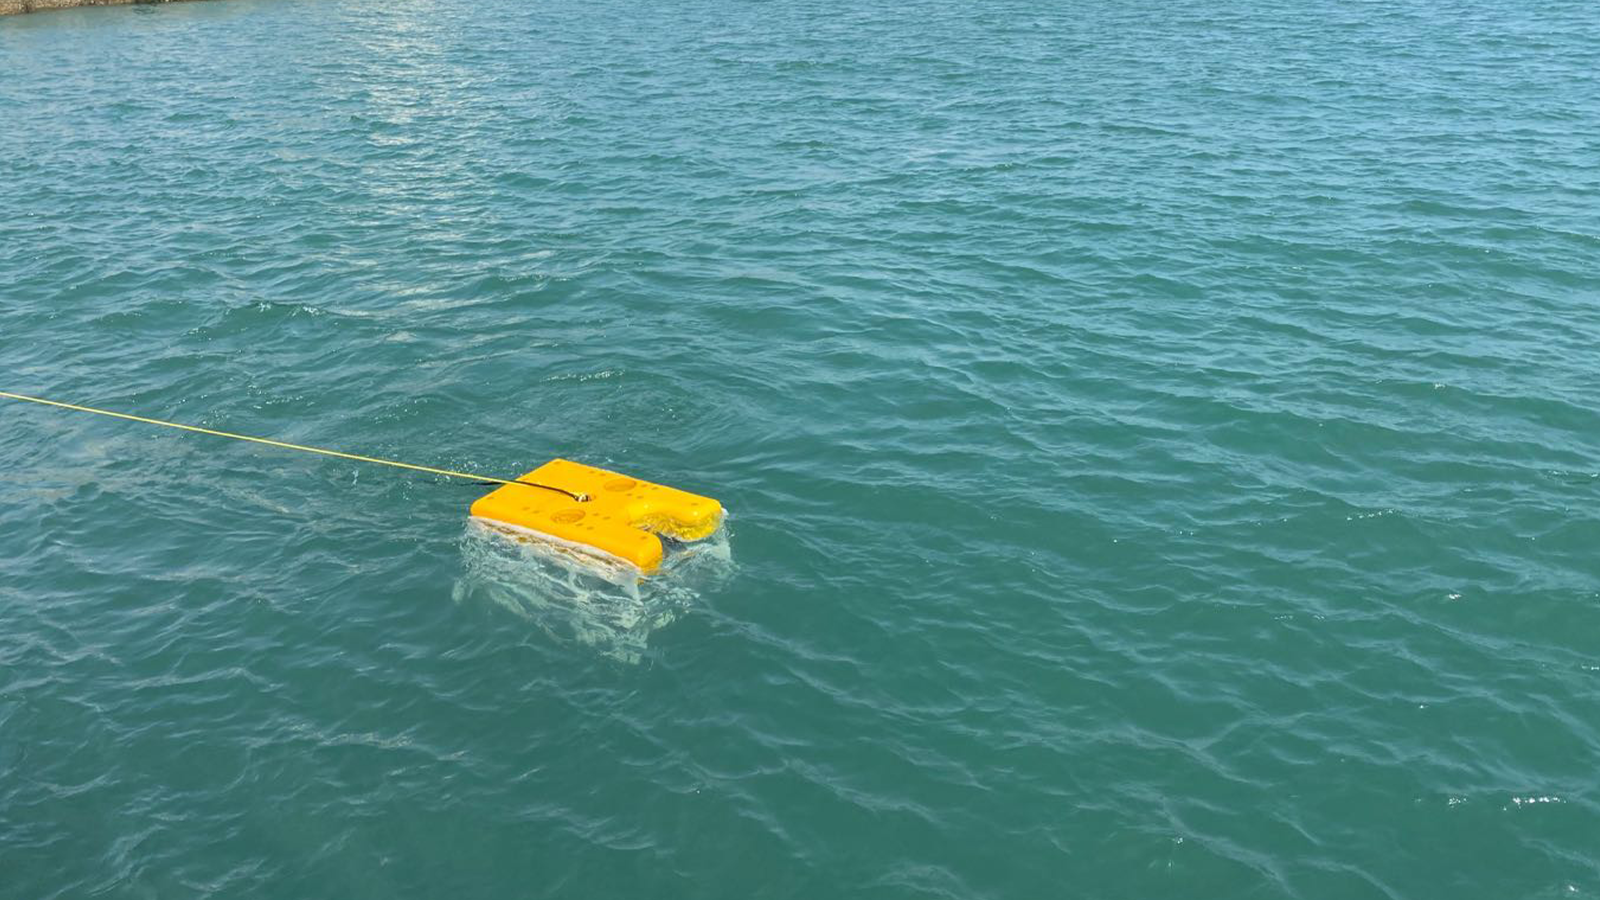
समुद्री उद्योग, अपतटीय तेल प्लेटफॉर्म और समुद्री अनुसंधान टीमें जल के नीचे जटिल कार्यों को पूरा करने के लिए दूरस्थ रूप से संचालित वाहनों पर बहुत अधिक निर्भर करती हैं। आंतरिक बैटरियों पर चलने वाले स्वायत्त सिस्टमों के विपरीत, एक दूरस्थ रूप से संचालित वाहन एक नाभिकीय टीथर केबल के माध्यम से भौतिक रूप से एक सतही जहाज या प्लेटफॉर्म से जुड़ा रहता है। इस संरचनात्मक अंतर के कारण, समुद्री परियोजना योजना के दौरान एक सामान्य प्रश्न अक्सर उठता है: एक ROV जल के नीचे वास्तव में कितनी देर तक डूबा रह सकता है?
सिद्धांत रूप में, एक टीथर्ड सबसी सिस्टम लगभग अनिश्चित काल तक डूबा रह सकता है। हालांकि, वास्तविक दुनिया के परिचालन कारक, रखरखाव की आवश्यकताएं और पायलट की थकान कुल ROV डाइव समय पर व्यावहारिक सीमाएं बनाती हैं। यहां टीथर्ड पावर कैसे काम करती है और वास्तविक दुनिया में जल के नीचे की अवधि को क्या निर्धारित करता है, इसकी स्पष्ट जानकारी दी गई है।
अनंत शक्ति का रहस्य: टीथर्ड संचालन
एक जल के नीचे ROV अवधि का मुख्य लाभ यह है कि यह विद्युत शक्ति कैसे प्राप्त करता है। जबकि untethered वाहन सीमित ऑनबोर्ड बैटरियों पर निर्भर करते हैं, एक ROV को सतही जहाज से निरंतर शक्ति मिलती है।
-
निरंतर सतही शक्ति: उच्च-वोल्टेज बिजली सीधे नाभिकीय केबल के माध्यम से जाती है ताकि वाहन के थ्रस्टर, लाइट्स और भारी हाइड्रोलिक उपकरणों को शक्ति मिल सके।
-
असीमित तैनाती क्षमता: क्योंकि शक्ति लगातार प्रवाहित होती है, वाहन को बैटरियों को रिचार्ज करने के लिए हर कुछ घंटों में सतह पर वापस आने की आवश्यकता नहीं होती है।
-
भारी-काम का संचालन: निरंतर शक्ति वाहन को शक्ति-खोर उपकरणों, जैसे भारी-ड्यूटी रोबोटिक हथियार, उच्च-दबाव वाले पानी के जेट और विशेष कटting आरी को एक समय में दिनों तक चलाने की अनुमति देती है।
ROV डाइव समय को सीमित करने वाले व्यावहारिक कारक
हालांकि विद्युत शक्ति असीमित है, एक ROV जल के नीचे सिस्टम हमेशा के लिए सबसी में नहीं रह सकता है। कई व्यावहारिक वास्तविक दुनिया के कारक सतही टीमों को वाहन को समय-समय पर पुनर्प्राप्त करने की आवश्यकता होती है।
1. उपकरणों का यांत्रिक पहनाव और तापीय सीमाएं
निरंतर संचालन गतिमान भागों पर यांत्रिक तनाव पैदा करता है। थ्रस्टर सील, हाइड्रोलिक पंप और घूर्णन जोड़ डूबे रहने के दौरान लगातार पहनाव का अनुभव करते हैं। इसके अलावा, भारी भार के तहत लंबे समय तक चलने से हाइड्रोलिक द्रव या सबसी इलेक्ट्रॉनिक्स गर्म हो सकते हैं, जिससे ऑपरेटरों को इकाई को ठंडा करने और रखरखाव के लिए वापस लाना पड़ता है।
2. समुद्र का मौसम और सतह की स्थितियां
भले ही सबसी रोबोट पूरी तरह से काम करता हो, सतह की मौसम की स्थितियां जल्दी बदल सकती हैं। भारी लहरें, मजबूत सतही धाराएं या तेज हवाएं सतही समर्थन पोत को स्थिति में रखना मुश्किल बना देती हैं। यदि सतह का मौसम खतरनाक हो जाता है, तो चालक दल को नाभिकीय टीथर को नुकसान पहुंचाने से बचाने के लिए वाहन को पुनर्प्राप्त करना पड़ता है।
3. क्रू रोटेशन और पायलट की थकान
एक जटिल सबसी ROV निरीक्षण प्लेटफॉर्म को संचालित करने के लिए उच्च फोकस और कुशल नियंत्रण की आवश्यकता होती है। ROV पायलट शिफ्ट में काम करते हैं, जो आमतौर पर 12 घंटे तक चलती है। हालांकि, लंबे समय तक बहु-दिवसीय संचालन क्रू को थका सकता है। टीमें अक्सर शिफ्ट बदलाव के दौरान या नियमित डेक चेक के दौरान वाहन को सतह पर वापस लाना चुनती हैं ताकि हार्डवेयर का निरीक्षण किया जा सके और पायलट को सुरक्षित रूप से बदला जा सके।
4. समुद्री वृद्धि और बायोफाउलिंग
उथले या गर्म पानी में लंबी तैनाती के दौरान, समुद्री जीवन वाहन के पतवार, कैमरा लेंस और सेंसरों से जुड़ने लगता है। समुद्री शैवाल, बार्नेकल और शैवाल कैमरा के दृश्य को ब्लॉक कर सकते हैं या थ्रस्टर गार्ड को बंद कर सकते हैं, जिससे सतही टीमों को उपकरणों को धोना पड़ता है।
कैसे PelagiX उच्च-स्थायित्व वाले समुद्री संचालन का समर्थन करता है
सanya Poseidon Ocean Technology Co., Ltd. का एक समर्पित ब्रांड के रूप में, PelagiX मांगदार सबसी कार्यों के लिए मजबूत समुद्री सिस्टम, निगरानी प्लेटफॉर्म और नियंत्रण स्टेशन डिजाइन करता है। स्पष्ट दृश्य ट्रैकिंग और विश्वसनीय संचार इंटरफेस प्रदान करके, PelagiX ऑपरेटरों को लंबी अवधि की तैनाती के दौरान सुरक्षित और स्थिर नियंत्रण बनाए रखने में मदद करता है।
लंबी सबसी कार्यों के दौरान परिचालन दक्षता को अधिकतम करने के लिए, आधुनिक सिस्टम तीन प्रमुख तत्वों पर निर्भर करते हैं:
-
रीयल-टाइम सिस्टम निगरानी: दृश्य इंटरफेस सतही टीमों को लगातार थ्रस्टर के तापमान, वोल्टेज स्तर और हाइड्रोलिक दबाव की जांच करने की अनुमति देते हैं, जिससे मामूली पहनाव के मुद्दों को विफलता का कारण बनने से पहले पकड़ा जा सके।
-
कठोर नियंत्रण इंटरफेस: टिकाऊ डेक यूनिट पायलटों को सहज नियंत्रण देते हैं, जिससे लंबी शिफ्ट के दौरान ऑपरेटर की थकान कम होती है।
-
एकीकृत डेटा फीड्स: स्पष्ट वीडियो और सेंसर फीड्स तेजी से निर्णय लेने में सक्षम बनाती हैं, जिससे टीमों को निरीक्षण कार्यों को कुशलता से पूरा करने में मदद मिलती है।
अनंत शक्ति को सुरक्षित संचालन के साथ संतुलित करना
तो, एक ROV जल के नीचे प्लेटफॉर्म वास्तव में कितनी देर तक नीचे रह सकता है? जबकि टीथर्ड पावर इन रोबोटों को हफ्तों तक जल के नीचे रहने की अनुमति देती है, अधिकांश वाणिज्यिक परियोजनाएं त्वरित रखरखाव के लिए डेक पर वापस आने से पहले 24 घंटे से लेकर 7 दिन तक चलने वाली निरंतर डाइव चलाती हैं।
निरंतर सतही शक्ति को नियमित यांत्रिक जांचों के साथ संतुलित करके, आधुनिक समुद्री टीमें उपकरणों को नुकसान का खतरा बनाए बिना उच्च उत्पादकता प्राप्त करती हैं। PelagiX जैसे विश्वसनीय समुद्री तकनीक प्रदाताओं के साथ काम करने से सुनिश्चित होता है कि आपके सबसी संचालन प्रारंभ से अंत तक कुशल, सुरक्षित और पूरी तरह से समर्थित रहें।


