AUV बनाम ROV: सर्वेक्षण परियोजना के लिए सही पानी के नीचे का वाहन चुनना
News Details
सही पानी के नीचे का वाहन चुनने से सर्वेक्षण की गुणवत्ता, परियोजना का समय, संचालन लागत और डेटा संग्रह सीधे प्रभावित हो सकता है। कई समुद्री सर्वेक्षण टीमों के लिए, विकल्प स्वायत्त पानी के नीचे का वाहन (AUV) या दूरस्थ संचालित वाहन (ROV) तक सीमित होता है।
दोनों मानव रहित पानी के नीचे के सिस्टम हैं, लेकिन वे बहुत अलग तरीके से काम करते हैं। AUV सीमित ऑपरेटर इनपुट के साथ एक नियोजित मिशन का पालन कर सकता है। इसके विपरीत, ROV सतही नियंत्रण प्रणाली से जुड़ा होता है और वास्तविक समय में एक पायलट द्वारा संचालित होता है।
तो, आपकी परियोजना के लिए कौन सा बेहतर है?
उत्तर सर्वेक्षण क्षेत्र, पानी की गहराई, आवश्यक डेटा, निरीक्षण कार्यों और आवश्यक मानव नियंत्रण के स्तर पर निर्भर करता है। यह AUV बनाम ROV तुलना मुख्य अंतरों की व्याख्या करती है और परियोजना टीमों को व्यावहारिक विकल्प बनाने में मदद करती है।
स्वायत्त पानी के नीचे का वाहन क्या है?
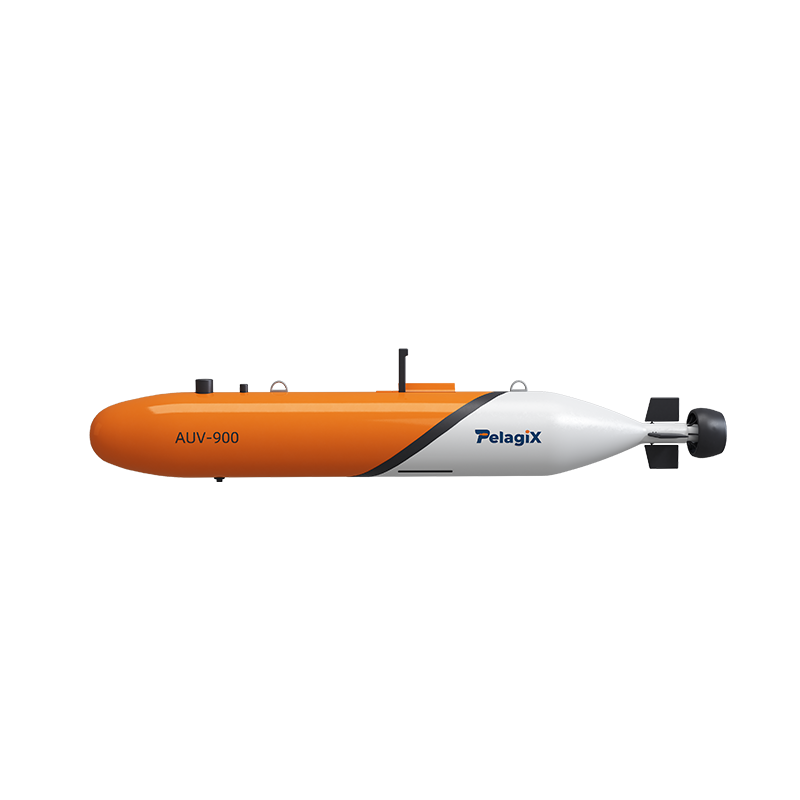
एक स्वायत्त पानी के नीचे का वाहन एक मानव रहित पानी के नीचे का प्लेटफॉर्म है जिसे उच्च स्तर की स्वायत्तता के साथ संचालित करने के लिए डिजाइन किया गया है। तैनाती से पहले, ऑपरेटर मिशन मार्ग, सर्वेक्षण क्षेत्र, संचालन गहराई और अन्य पैरामीटर को परिभाषित कर सकता है।
एक बार पानी के नीचे जाने के बाद, AUV नेविगेशन सेंसर और ऑनबोर्ड नियंत्रण प्रणालियों का उपयोग अपने नियोजित मिशन का पालन करने के लिए करता है। सिस्टम और पेलोड के आधार पर, यह छवियों, सोनार डेटा, गहराई माप और अन्य सर्वेक्षण डेटा जैसी जानकारी एकत्र कर सकता है।
AUV विशेष रूप से उपयोगी होते हैं जब किसी परियोजना को बड़े पानी के नीचे के क्षेत्र का व्यवस्थित कवरेज चाहिए। वे सतही जहाज से भौतिक संबंध के बिना यात्रा कर सकते हैं, जो उन्हें खुले पानी में कुशलता से चलने की अनुमति देता है।
उदाहरण के लिए, PALEGIX गहरे समुद्र की खोज, समुद्री इंजीनियरिंग सर्वेक्षण, समुद्री तल का मैपिंग, पानी के नीचे का निरीक्षण और वैज्ञानिक अनुसंधान सहित अनुप्रयोगों के लिए डिजाइन किए गए AUV सिस्टम प्रदान करता है।
दूरस्थ संचालित वाहन क्या है?
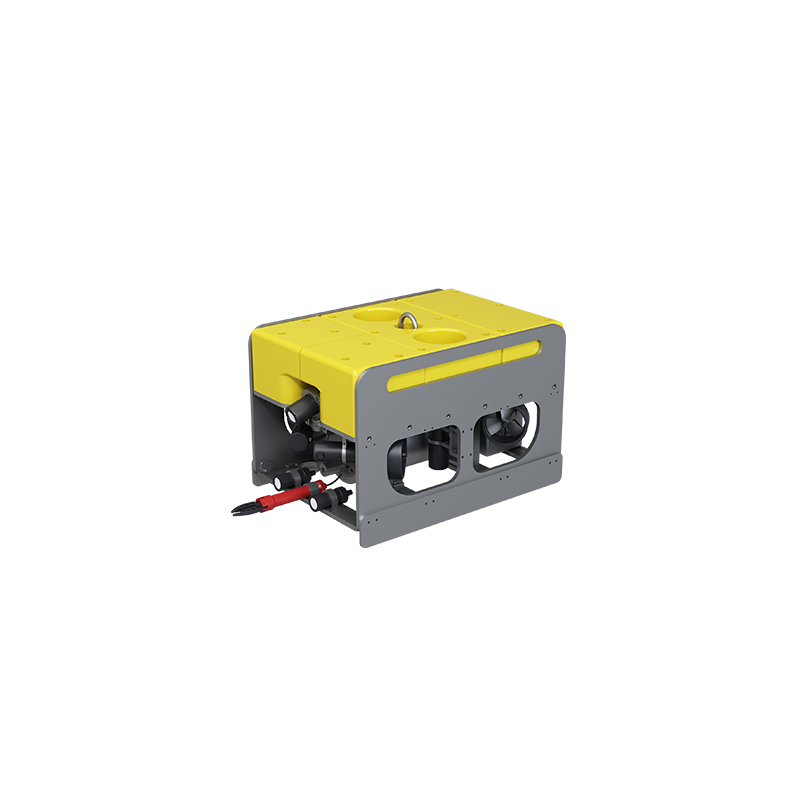
एक दूरस्थ संचालित वाहन (ROV) सतह से एक ऑपरेटर द्वारा नियंत्रित किया जाता है। वाहन आमतौर पर एक टीथर के माध्यम से सतही सिस्टम से जुड़ा होता है जो बिजली, नियंत्रण सिग्नल और डेटा वहन करता है।
क्योंकि ऑपरेटर लाइव जानकारी देख सकता है और वाहन को सीधे नियंत्रित कर सकता है, ROV निरीक्षण और हस्तक्षेप कार्यों के लिए उपयुक्त है। पायलट वास्तविक समय में दिशा बदल सकता है, स्थिति समायोजित कर सकता है, लक्ष्य के पास पहुंच सकता है और पानी के नीचे की बदलती स्थितियों का जवाब दे सकता है।
ROV आमतौर पर पानी के नीचे के निरीक्षण, पर्यावरणीय निगरानी, बुनियादी ढांचे की जांच और उपसमुद्री रखरखाव के लिए उपयोग किए जाते हैं।
PALEGIX समुद्री अनुसंधान, बांध निरीक्षण, पर्यावरणीय निगरानी और हल्के पाइपलाइन रखरखाव जैसे अनुप्रयोगों के लिए ROV सिस्टम प्रदान करता है।
AUV बनाम ROV: मुख्य अंतर
AUV और ROV के बीच सबसे महत्वपूर्ण अंतर यह है कि वाहन को कैसे नियंत्रित किया जाता है।
| विशेषता | AUV | ROV |
|---|---|---|
| नियंत्रण | स्वायत्त या मिशन-आधारित | ऑपरेटर द्वारा सीधे नियंत्रित |
| सतह से संबंध | निरंतर टीथर की आवश्यकता नहीं | टीथर से जुड़ा |
| किसके लिए सबसे अच्छा | क्षेत्र सर्वेक्षण और मैपिंग | निरीक्षण और हस्तक्षेप |
| ऑपरेटर की भागीदारी | मिशन के दौरान कम | निरंतर या बार-बार |
| गतिशीलता | खुले पानी के मिशनों के लिए उच्च | टीथर प्रबंधन से सीमित |
| वास्तविक समय में नियंत्रण | अधिक सीमित | मजबूत |
| सर्वेक्षण कवरेज | बड़े क्षेत्रों के लिए कुशल | लक्षित क्षेत्रों के लिए बेहतर |
| विशिष्ट कार्य | मैपिंग, खोज, डेटा संग्रह | निरीक्षण, अवलोकन, रखरखाव |
हालांकि, इसका मतलब यह नहीं है कि एक सिस्टम हमेशा दूसरे से बेहतर होता है। इसके बजाय, प्रत्येक वाहन अलग-अलग संचालन आवश्यकताओं के आधार पर डिजाइन किया गया है।
आपको AUV कब चुनना चाहिए?
AUV अक्सर बेहतर विकल्प होता है जब मुख्य लक्ष्य बड़े क्षेत्र में सर्वेक्षण डेटा एकत्र करना होता है।
उदाहरण के लिए, एक समुद्री तल के मैपिंग परियोजना पर विचार करें जो कई वर्ग किलोमीटर को कवर करती है। AUV पूर्वनिर्धारित सर्वेक्षण लाइनों का पालन कर सकता है और लक्ष्य क्षेत्र में डेटा एकत्र कर सकता है। चूंकि इसे निरंतर टीथर की आवश्यकता नहीं होती है, यह अधिक स्वतंत्र रूप से चल सकता है।
AUV एक मजबूत विकल्प हो सकता है जब आपकी परियोजना को आवश्यक हो:
-
बड़े क्षेत्र का समुद्री तल मैपिंग
-
समुद्री इंजीनियरिंग सर्वेक्षण
-
गहरे समुद्र की खोज
-
दोहराए गए सर्वेक्षण मिशन
-
वैज्ञानिक अनुसंधान
-
स्वायत्त डेटा संग्रह
-
निरंतर सतही नियंत्रण पर निर्भरता कम करना
AUV तब भी उपयोगी हो सकते हैं जब सुसंगत सर्वेक्षण पथ महत्वपूर्ण हों। एक नियोजित मिशन वाहन को परिभाषित मार्गों का पालन करने और दोहराए जाने योग्य तरीके से डेटा एकत्र करने की अनुमति देता है।
लंबी सर्वेक्षण लाइनों या बड़े क्षेत्रों से जुड़ी परियोजनाओं के लिए, यह परिचालन दक्षता में सुधार कर सकता है।
आपको ROV कब चुनना चाहिए?
ROV आमतौर पर अधिक उपयुक्त होता है जब ऑपरेटर को वाहन को वास्तविक समय में अवलोकित और नियंत्रित करने की आवश्यकता होती है।
उदाहरण के लिए, यदि परियोजना में उपसमुद्री संरचना का निरीक्षण शामिल है, तो ऑपरेटर को किसी विशिष्ट क्षेत्र के करीब जाने की आवश्यकता हो सकती है, देखने का कोण बदलना हो सकता है, या किसी अप्रत्याशित वस्तु की जांच करनी हो सकती है।
ROV निम्नलिखित के लिए बेहतर विकल्प हो सकता है:
-
पानी के नीचे की संरचना का निरीक्षण
-
बांध निरीक्षण
-
पाइपलाइन निरीक्षण
-
पर्यावरणीय निगरानी
-
उपसमुद्री अवलोकन
-
लक्षित रखरखाव
-
ऑपरेटर के सीधे नियंत्रण की आवश्यकता वाले संचालन
टीथर भी एक व्यावहारिक लाभ प्रदान करता है। यह सतही सिस्टम और वाहन के बीच निरंतर संचार और बिजली का समर्थन कर सकता है।
इसलिए, जब वास्तविक समय में निर्णय लेना स्वायत्त कवरेज से अधिक महत्वपूर्ण हो, तो ROV अधिक परिचालन नियंत्रण प्रदान कर सकता है।
UUV तुलना: कौन से कारक सबसे अधिक मायने रखते हैं?
एक व्यावहारिक UUV तुलना को स्वायत्त और दूरस्थ संचालित सिस्टमों के बीच मूल अंतर से आगे जाना चाहिए।
सर्वेक्षण क्षेत्र
सबसे पहले, उस क्षेत्र के आकार पर विचार करें जिसे आपको कवर करना है।
विस्तृत सर्वेक्षण क्षेत्रों के लिए, AUV मिशन-आधारित कवरेज प्रदान कर सकता है। छोटे या अत्यधिक लक्षित निरीक्षण क्षेत्र के लिए, ROV अधिक व्यावहारिक हो सकता है।
गहराई आवश्यकताएं
इसके बाद, आवश्यक संचालन गहराई की जांच करें।
वाहन की रेटेड गहराई वास्तविक सर्वेक्षण वातावरण से मेल खानी चाहिए। उदाहरण के लिए, PALEGIX विभिन्न गहराई आवश्यकताओं के लिए विभिन्न वाह


